降低輻射、藥品與重複搬運暴露。
LEADERSHIP VISION醫療場域對服務型機器人的期待
願景影片|00:54TVGH ROBOTICS VISION臺北榮總
臺北榮總
機器人發展願景
從國際趨勢與臨床需求出發,讓機器人承接高風險、重複性與非核心照護工作, 並以跨系統整合、臨床實證及全生命週期治理,推進可規模化的智慧醫院服務。
李副院長談人機協作與醫療服務型機器人的未來
看見北榮實踐路徑 連結臨床事件、AI判斷與實體設備。
以安全、效益、維運及可追溯資料持續改善。
TAIPEI VETERANS GENERAL HOSPITAL
讓機器承擔高風險與重複工作讓專業回到病人身邊
以北榮臨床實證為例,從單點機器人導入,走向跨場域自動化、智慧決策與全生命週期治理。
SMART HOSPITALPHYSICAL AIHUMAN–ROBOT COLLABORATION
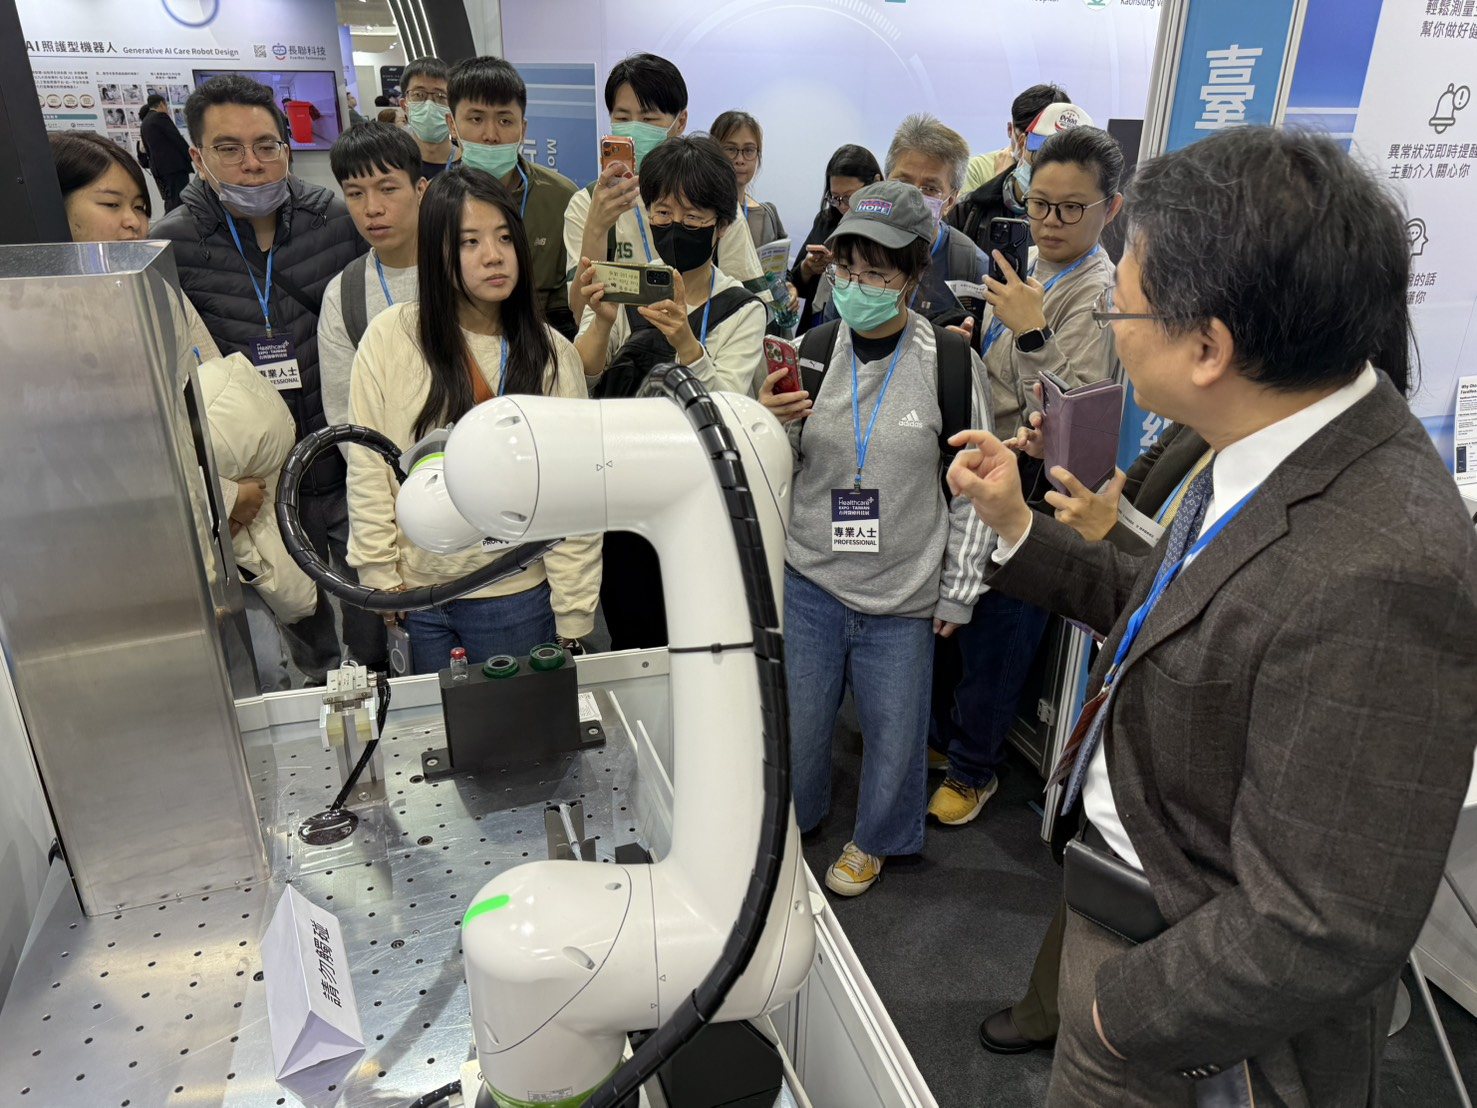
01 / 08
臨床現場從技術展示到可驗證的醫療服務
8專案與治理主軸
7臨床與營運場景
5智慧系統整合層
115–117規模化重點推進期
THREE STRATEGIC DOMAINS
從三大場域,重新設計醫療工作
機器人的價值,不在於「會走」或「會抓」,而在於是否真正改善臨床風險、服務品質與人力配置。
01CLINICAL AUTOMATION
診療自動化
把高風險、高精度且重複的工作,轉為可驗證的標準化流程。
核醫分裝 · 化療調配 · 手術後勤
02CARE COLLABORATION
照護協作
讓科技護佐承接取放、配送與知識導航,降低暴露與非照護工時。
TICU · I-131病房 · 護理AI
03SMART LOGISTICS
智慧物流
以事件觸發、跨樓層調度與閉環追蹤,重設院內物資移動。
個案車 · 核藥 · 補餐送餐
AUTONOMOUS OR LOGISTICS手術室個案車 × AMR
手術室個案車 × AMR
自動運送
成果影片|01:55
以手術結束事件驅動任務,串聯手術排程、勤務派遣、AI辨識、車控中心、 AMR機群與電梯,將跨樓層個案車運送轉為可追蹤的閉環服務。
SMART OPERATING ROOM LOGISTICS智慧手術室後勤整合營運平台
在YouTube開啟 10 台AMR機群
200 台個案車改製/重製
≥ 95%任務成功率目標
30 日穩定運轉測試
串聯手術排程、勤務派遣與車控資訊。
由手術結束事件自動產生後勤任務。
辨識現場車格與個案車狀態,降低人工確認負擔。
協調多台AMR任務,銜接電梯與跨樓層運送。
影片亦保留於「專案地圖」第一項「手術室個案車與 AMR 自動運送」的專案詳情中。
NUCLEAR MEDICINE AUTOMATION核醫部放射性藥品
核醫部放射性藥品
自動分裝與智慧運送
資料更新|2026.09.11
將人工分裝、活度量測、貼標、配送、鉛筒回收與消毒串成零接觸的雙向閉環; 原六大人工流程中的品質管制、分裝、量測與配送,由機器系統接手執行。
4 支FANUC 無塵室機器手臂
18 Steps五流程全程可追溯
≤90 秒單劑分裝目標
雙向閉環送藥・回收・消毒
從配置模擬到臨床介接
看見多機械手臂如何完成分裝協作
動畫依無塵室空間與設備配置,呈現人員備料、多支機械手臂交接、 精準分裝與成品裝載的連續路徑,作為設備整合、施工介接及臨床流程溝通依據。
- 設備配置與機械手臂工作範圍
- 人工備料與自動化作業邊界
- 取料、分裝、量測與貼標交接節點
- 成品出料與封閉式AMR裝載動線
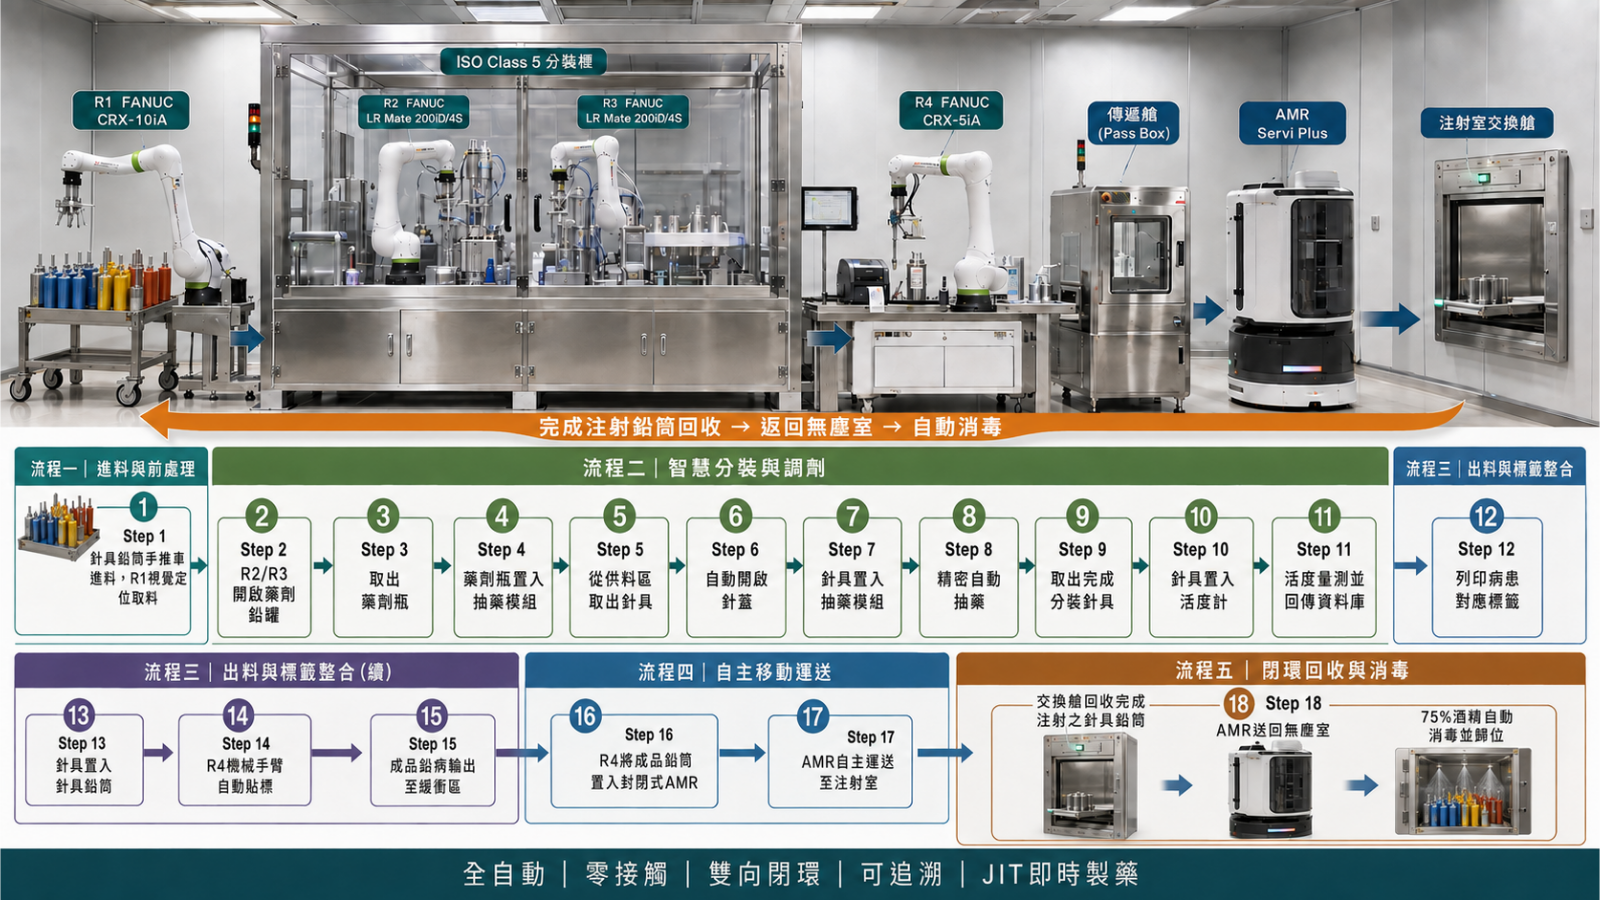
分裝完成後送至注射室;完成注射的鉛筒再由交換艙送回無塵室自動消毒。
點圖放大 ↗自動化邊界人工保留前段備料與專業監督機器執行品質管制、精準抽藥、量測、貼標、運送、回收與消毒
END-TO-END WORKFLOW
從備料到回收的五個流程
進料與前處理
Step 1人工裝載針具與鉛筒,R1以視覺辨識定位取料。
智慧分裝與調劑
Steps 2–11R2/R3完成藥瓶移載、去針帽、精密抽藥、活度量測與資料回傳。
出料與標籤整合
Steps 12–15列印病患標籤、針具入鉛筒,由R4自動貼標並送至緩衝區。
自主移動運送
Steps 16–17R4將成品載入封閉式AMR,自主配送至注射室交換艙。
閉環回收與消毒
Step 18使用後鉛筒由AMR送回無塵室,以75%酒精自動消毒並歸位。
INTELLECTUAL PROPERTY & NATIONAL RECOGNITION
從自主研發到國家級肯定
核子醫學部與醫學工程室以臨床需求共同研發,完成發明專利布局, 並以「核醫藥品自動分裝系統」榮獲2025台灣創新技術博覽會發明競賽金獎。
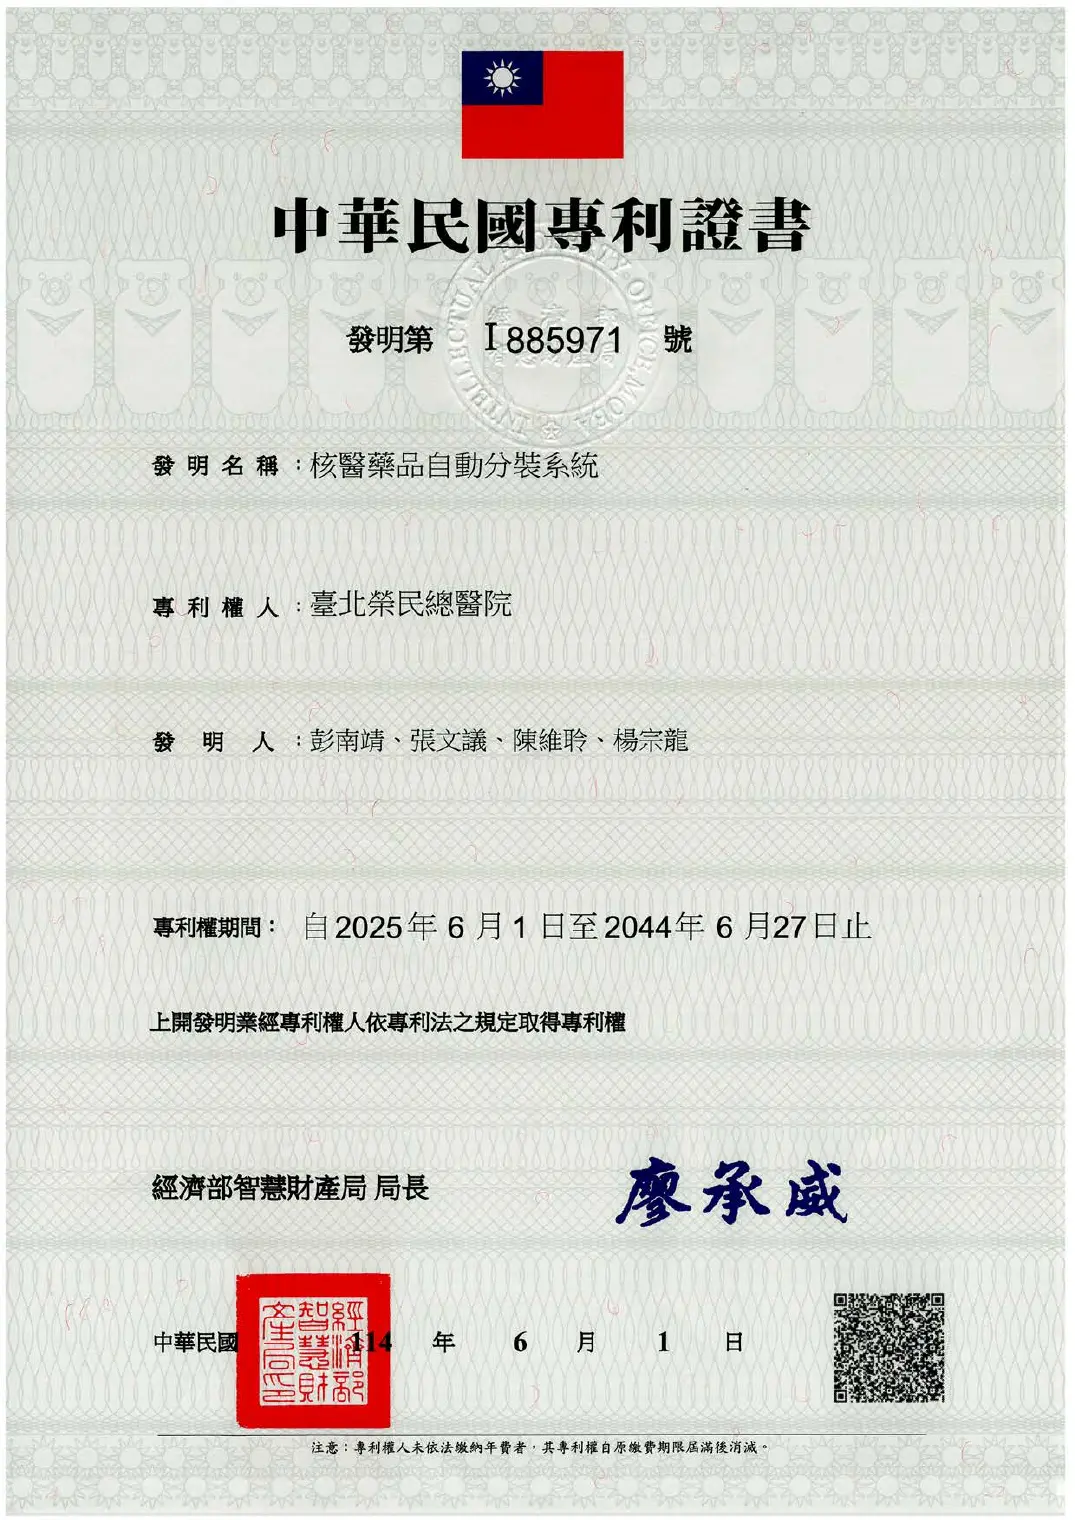
台灣創新技術博覽會
發明競賽金獎
打造放射藥品零暴露自動分裝新里程碑
2025年10月18日獲獎。系統結合AI控制與六軸機器手臂,於無人操作環境下完成 放射性藥品抽取、分裝、貼標及封裝,降低人員接觸射源的風險並提升製備安全。
核子醫學部 × 醫學工程室獲獎項目|核醫藥品自動分裝系統院方公告|2025.10.20
查看臺北榮總官方獲獎公告 ↗以條碼掃描、藥瓶定位與需求核對,建立正確藥品進入分裝流程的第一道關卡。
拍攝藥瓶液位與針筒刻度,辨識針頭位置、抽藥量及可能空抽的異常狀況。
抽藥後由輻射測量儀檢測活度,控制單元比對核醫藥品需求後再進入封裝。
整合標籤產生、鉛筒輸送、機械手臂裝載及自走式配送車,完成端到端流程。
SEALED MEDICATION-DELIVERY AMR
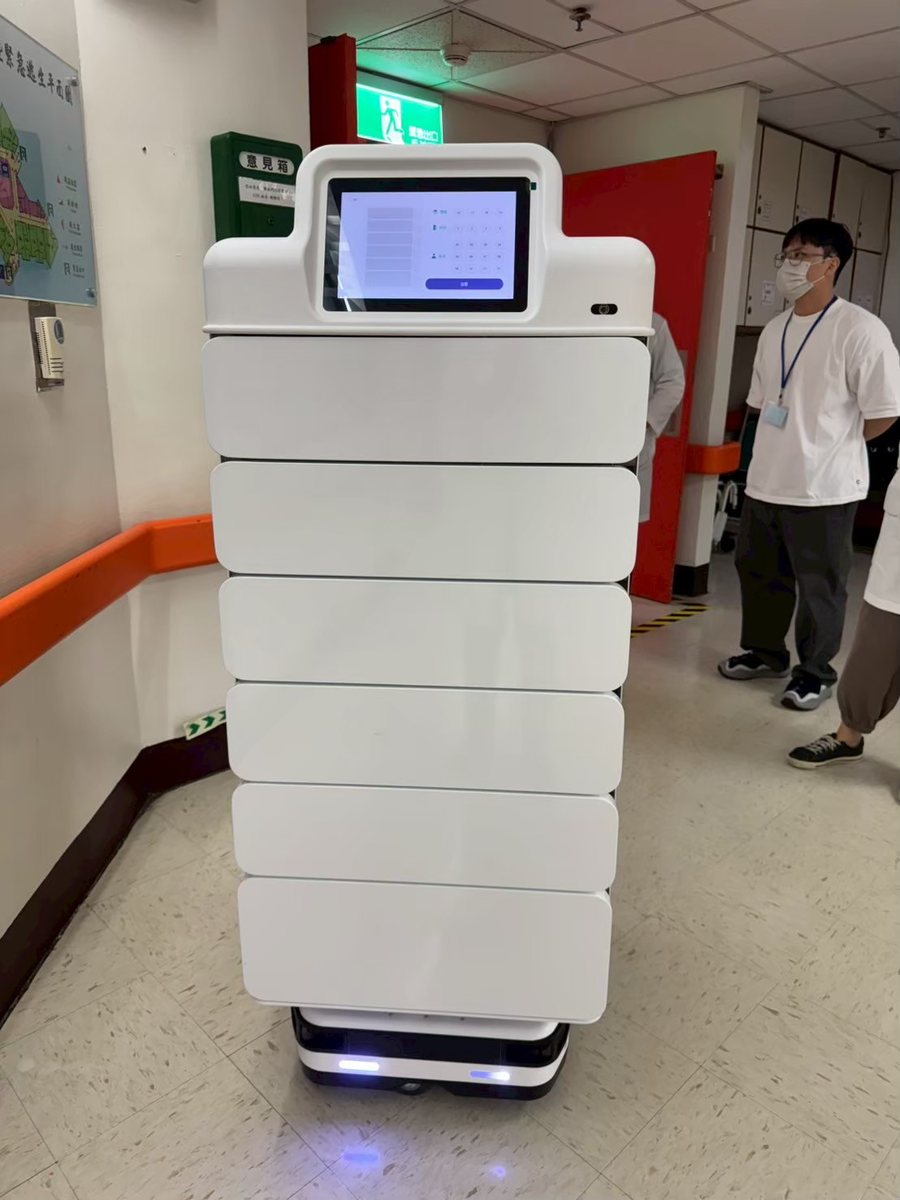
核醫部送藥機器人|實機與艙體設計
三台封閉式AMR承接自動分裝後的最後一哩配送:R4完成貼標與裝載後, 送藥機器人將鉛筒運送至注射室交換點,再把使用後鉛筒送回無塵室,形成雙向物流閉環。
3 台封閉式核醫送藥 AMR
2 層鉛筒專用承載空間
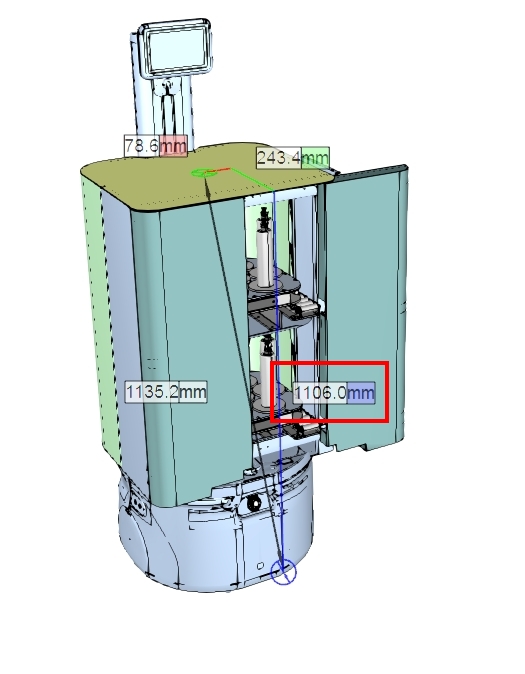
550 × 487 mm機構圖標示艙體寬深
約 1.1 m機構圖標示艙體高度
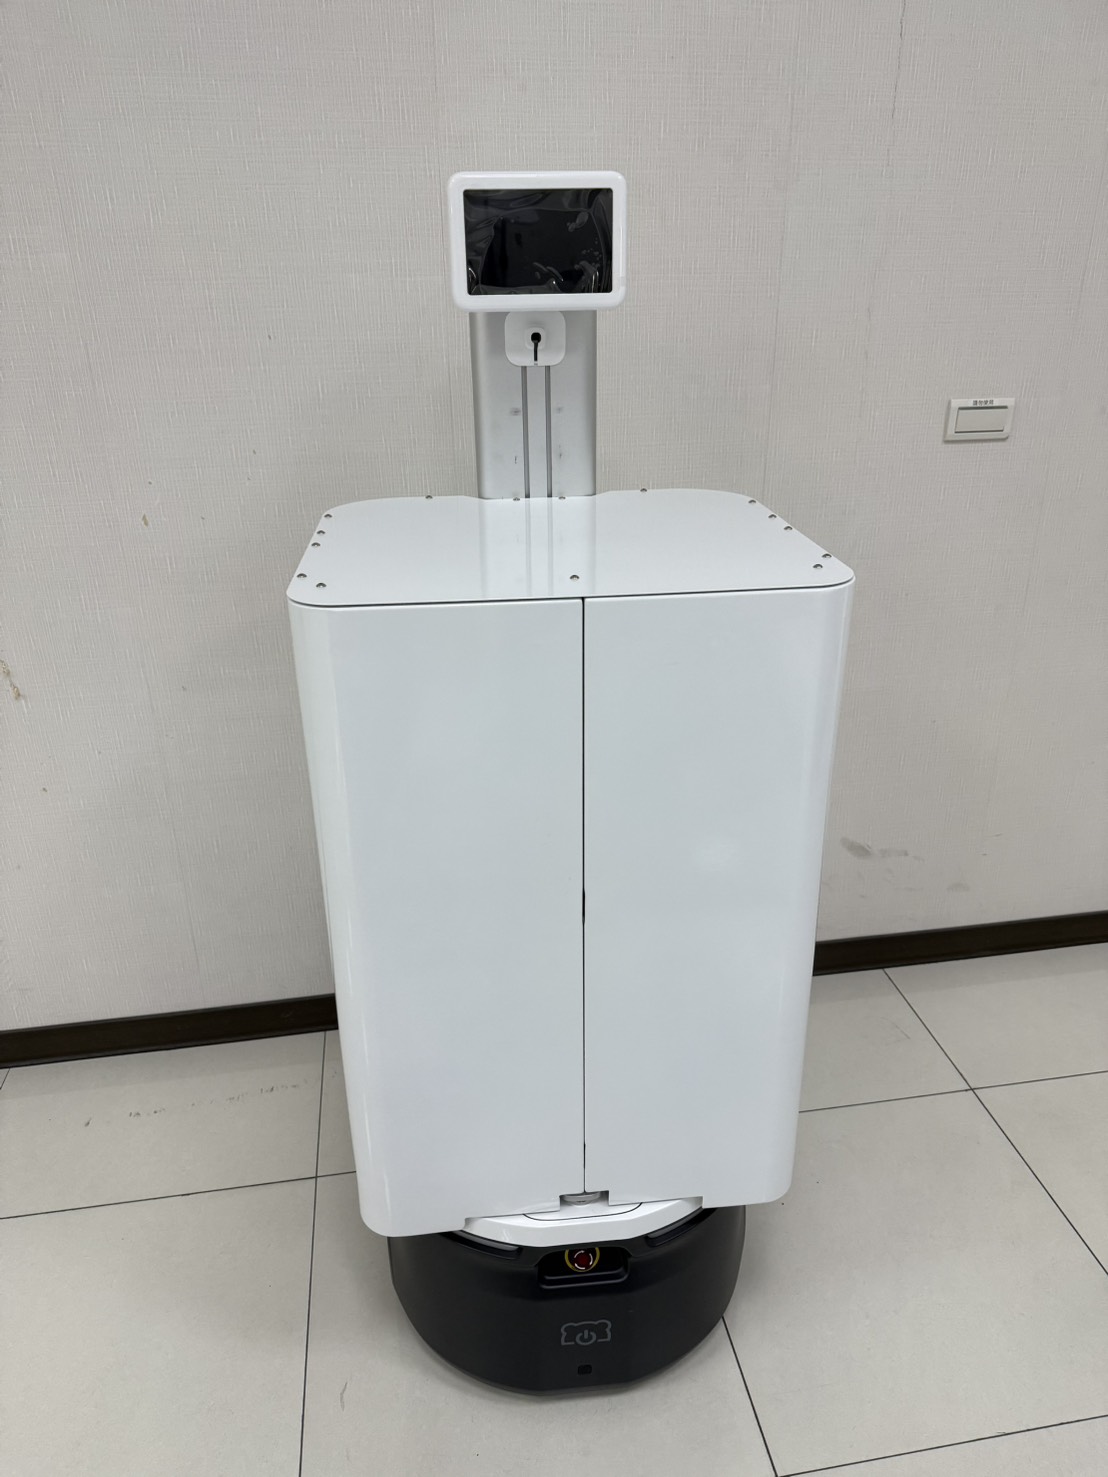
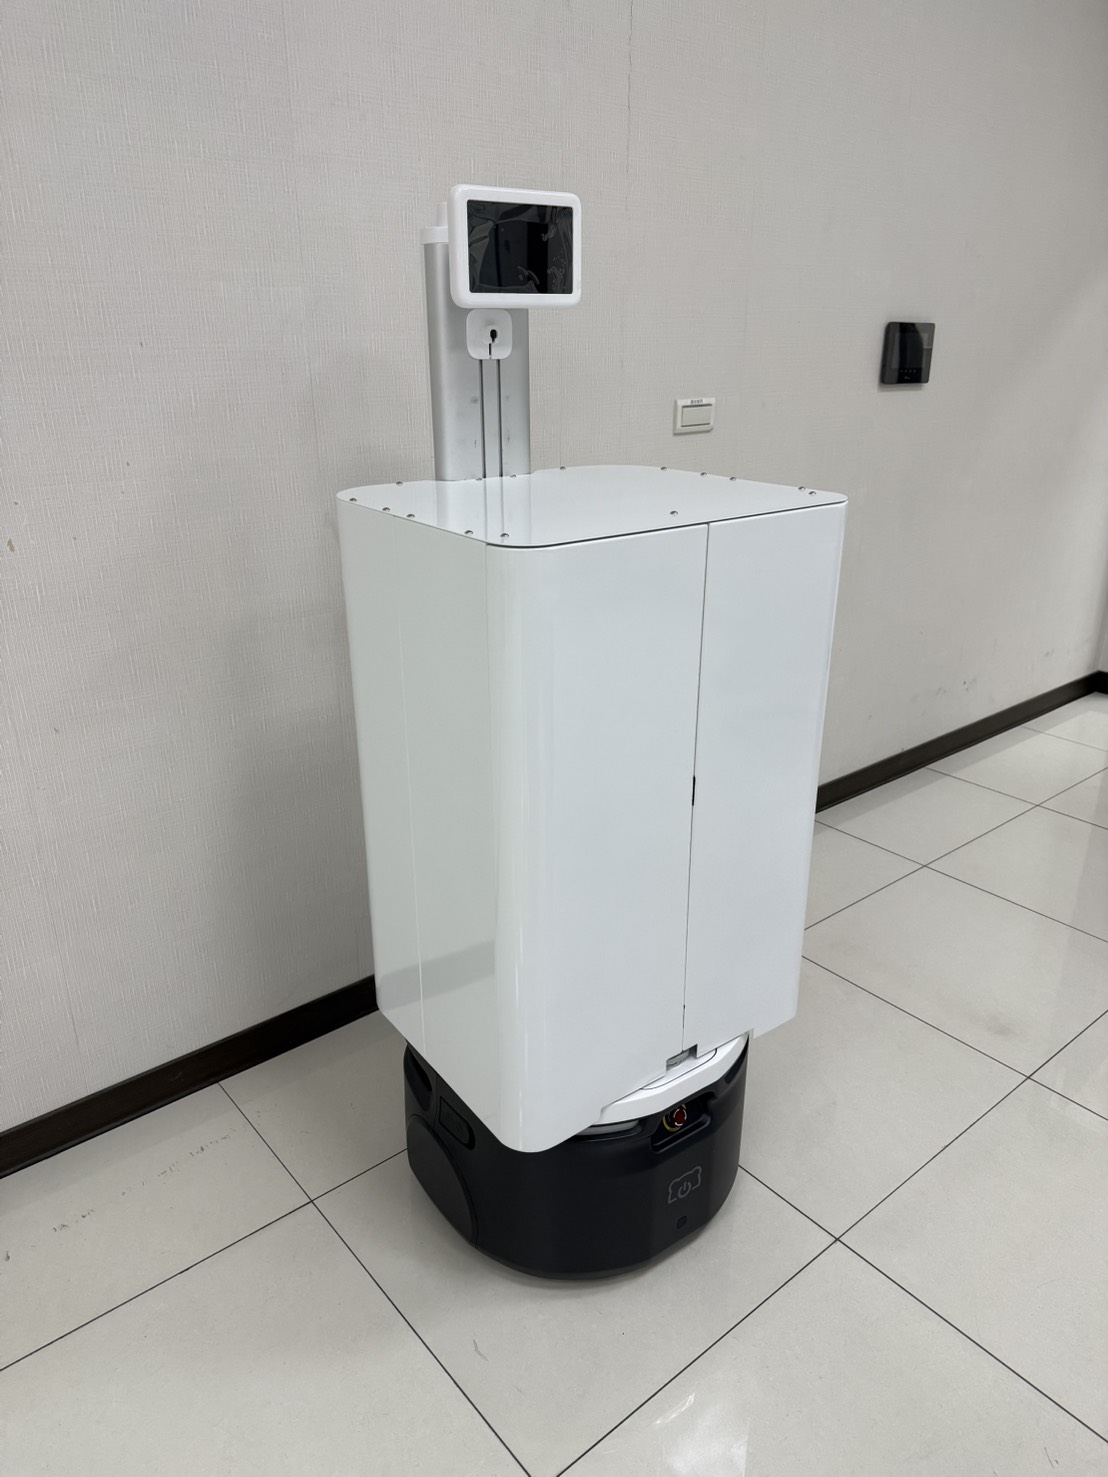
DESIGN FOR CLINICAL FLOW
以臨床動線為核心的四項設計
封閉載藥艙
雙扇門使鉛筒在移動期間保持封閉,減少公共動線中的接觸與搬運風險。
上下雙層載架
以兩層專用承載位置固定鉛筒,兼顧批次配送與艙內空間利用。
送藥與回收
將分裝完成藥品送至注射室交換點,並把使用後鉛筒送回無塵室消毒歸位。
人機安全介面
配置觸控顯示與底盤急停裝置,支援任務確認及異常狀況立即停止。
01分裝完成貼標、裝入鉛筒
→02封閉配送AMR自主運送
→03注射室交付交換點完成交接
→04鉛筒回收回送、消毒、歸位
MEDICATION EXCHANGE SYSTEM
核藥交換系統|AMR與注射室交換櫃自動交接
交換系統把「送達」延伸為可驗證的封閉交接:AMR靠站後自動開門與移轉載架,完成藥品交付; 使用後鉛筒再循相同介面回收,串接無塵室消毒與下一輪任務。
任務派送與精準靠站
AMR依送藥或回收任務抵達注射室交換櫃,完成定位與對接確認。
艙門與交換櫃開啟
確認對接狀態後開啟AMR載藥艙及交換櫃,使交接過程維持封閉、低接觸。
模組化載架自動移轉
交換機構將裝有鉛筒的載架水平移入或移出AMR,減少人員搬運鉛筒。
到位確認與門體復位
完成載架位置確認後關閉門體,記錄任務、到站與交接狀態。
雙向回收與自動消毒
送藥完成後,使用過的鉛筒循反向流程送回無塵室,以75%酒精自動消毒並歸位。
分裝完成→封閉式AMR→注射室交換櫃↔鉛筒回收→自動消毒
動畫為機構與操作概念展示;實際運轉依最終安全互鎖、定位驗證、感染管制及驗收文件辦理。
MECHANICAL DESIGN
艙體尺寸與雙層承載配置
尺寸依本次提供之機構設計圖標註呈現,後續以完成驗收之竣工文件為準。
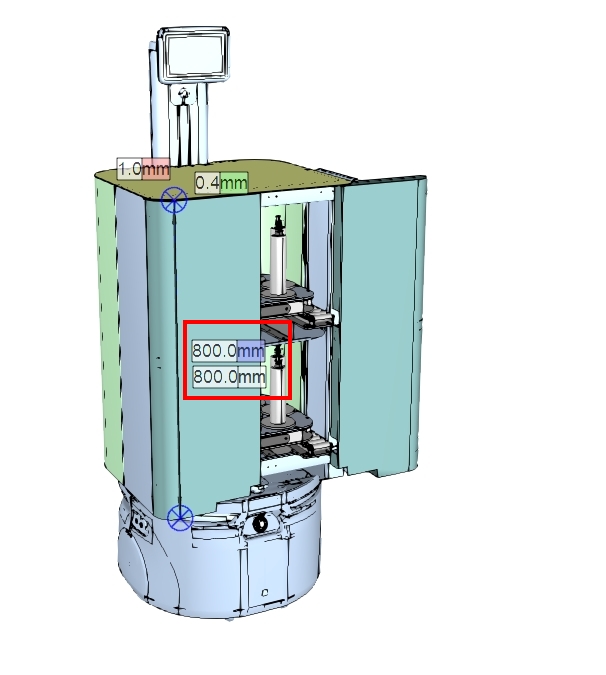
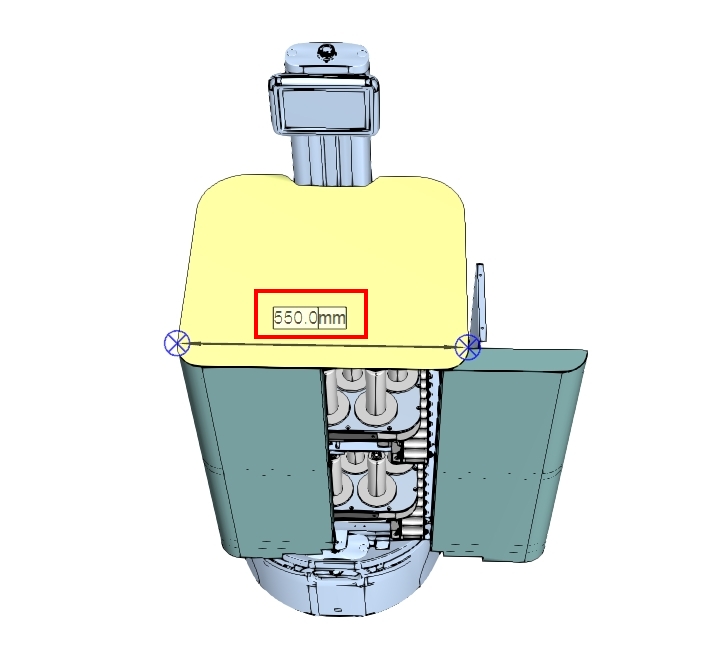
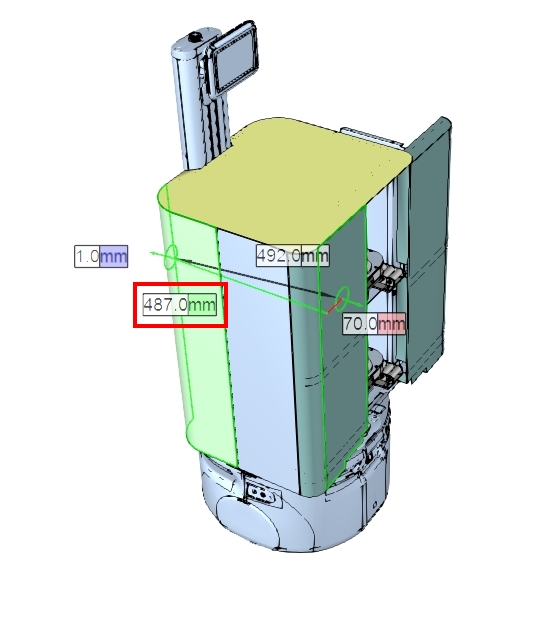
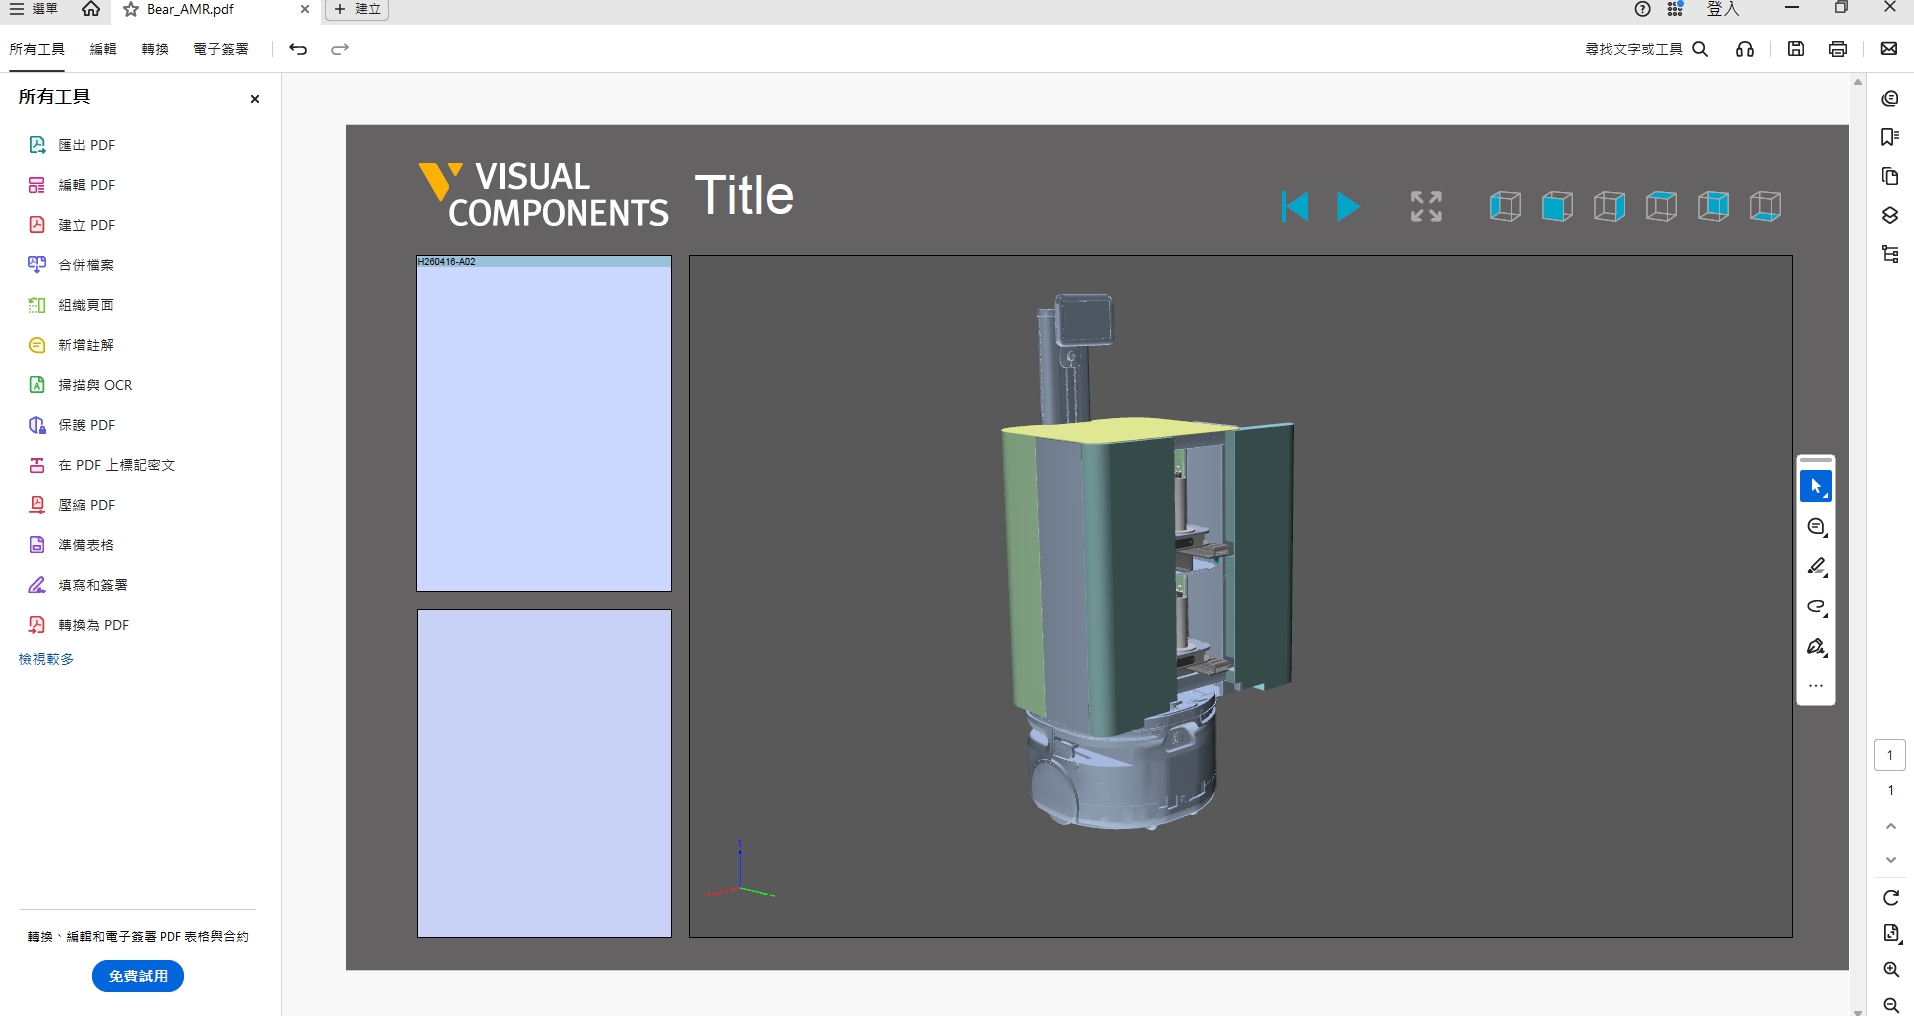
INTERACTIVE U3D MODELBear AMR 艙體互動式 3D PDF
下載 3D PDF約 20 MB ↓內含零組件清單、六向視角、填色、播放/停止與重設控制,可進一步檢視艙門開啟、 雙層載架及底盤整合配置。
建議使用支援3D內容的桌面版PDF閱讀器;一般瀏覽器預覽可能只顯示空白底圖。CHARACTER & HEAD-SHAPE CONCEPTS
咩咩藥師|三款智慧送藥夥伴造型
以藥師白袍、核醫部識別及羊年意象建立親切的「咩咩藥師」角色; 3D羊頭外罩保留原有螢幕作為表情介面,不遮擋警示及維護功能。
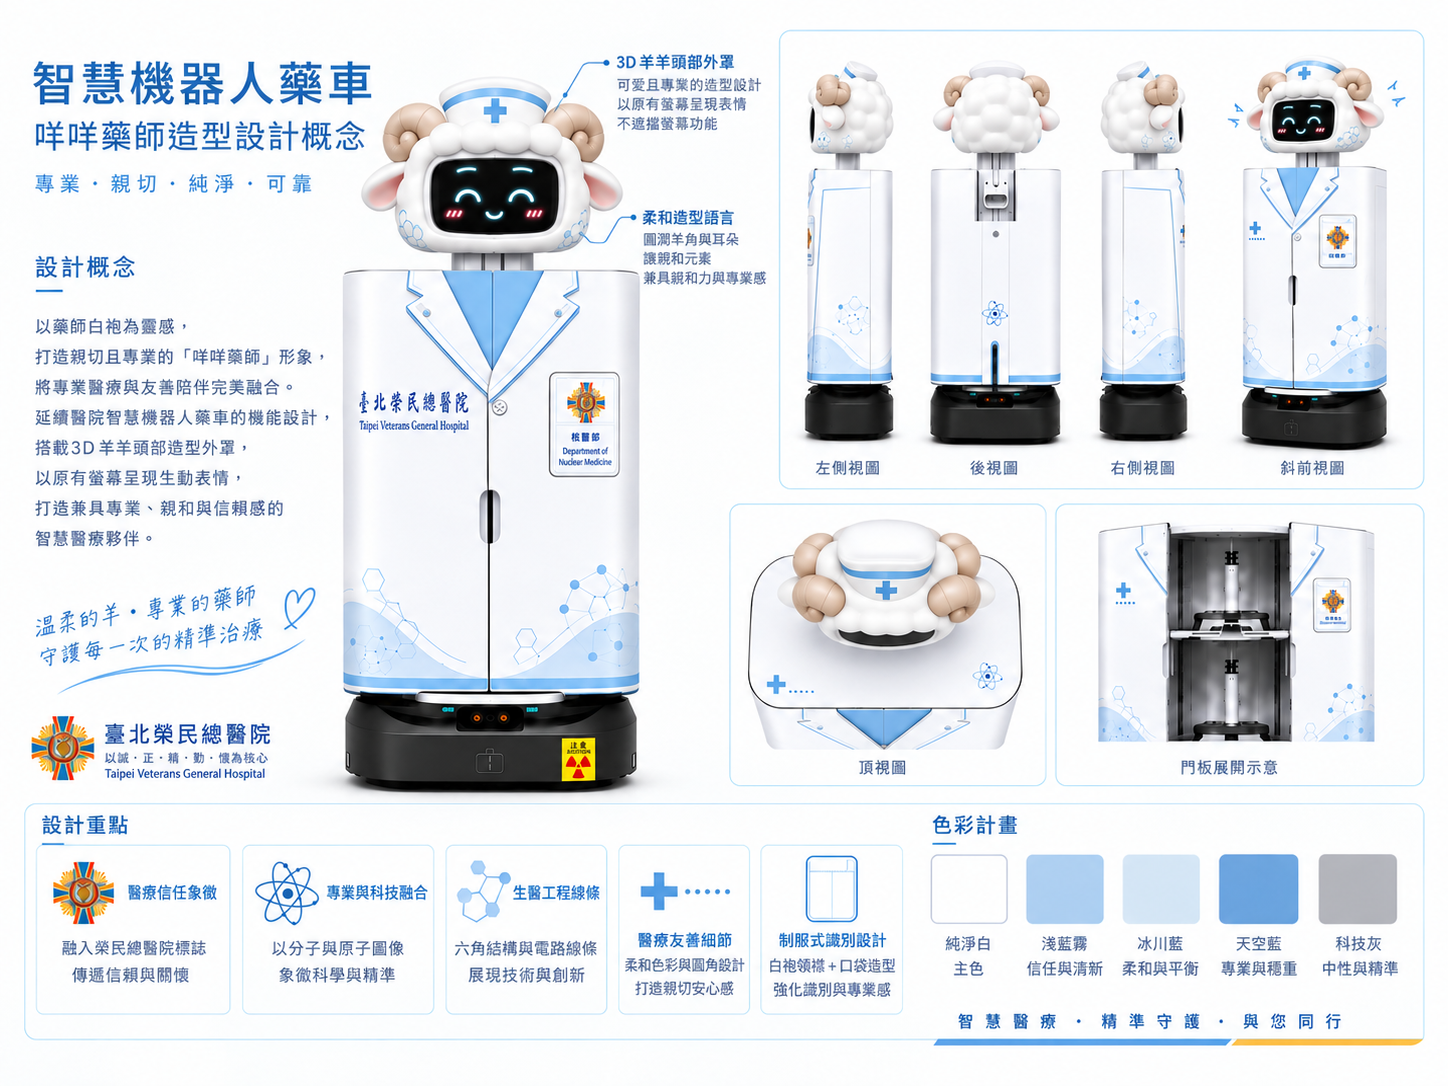
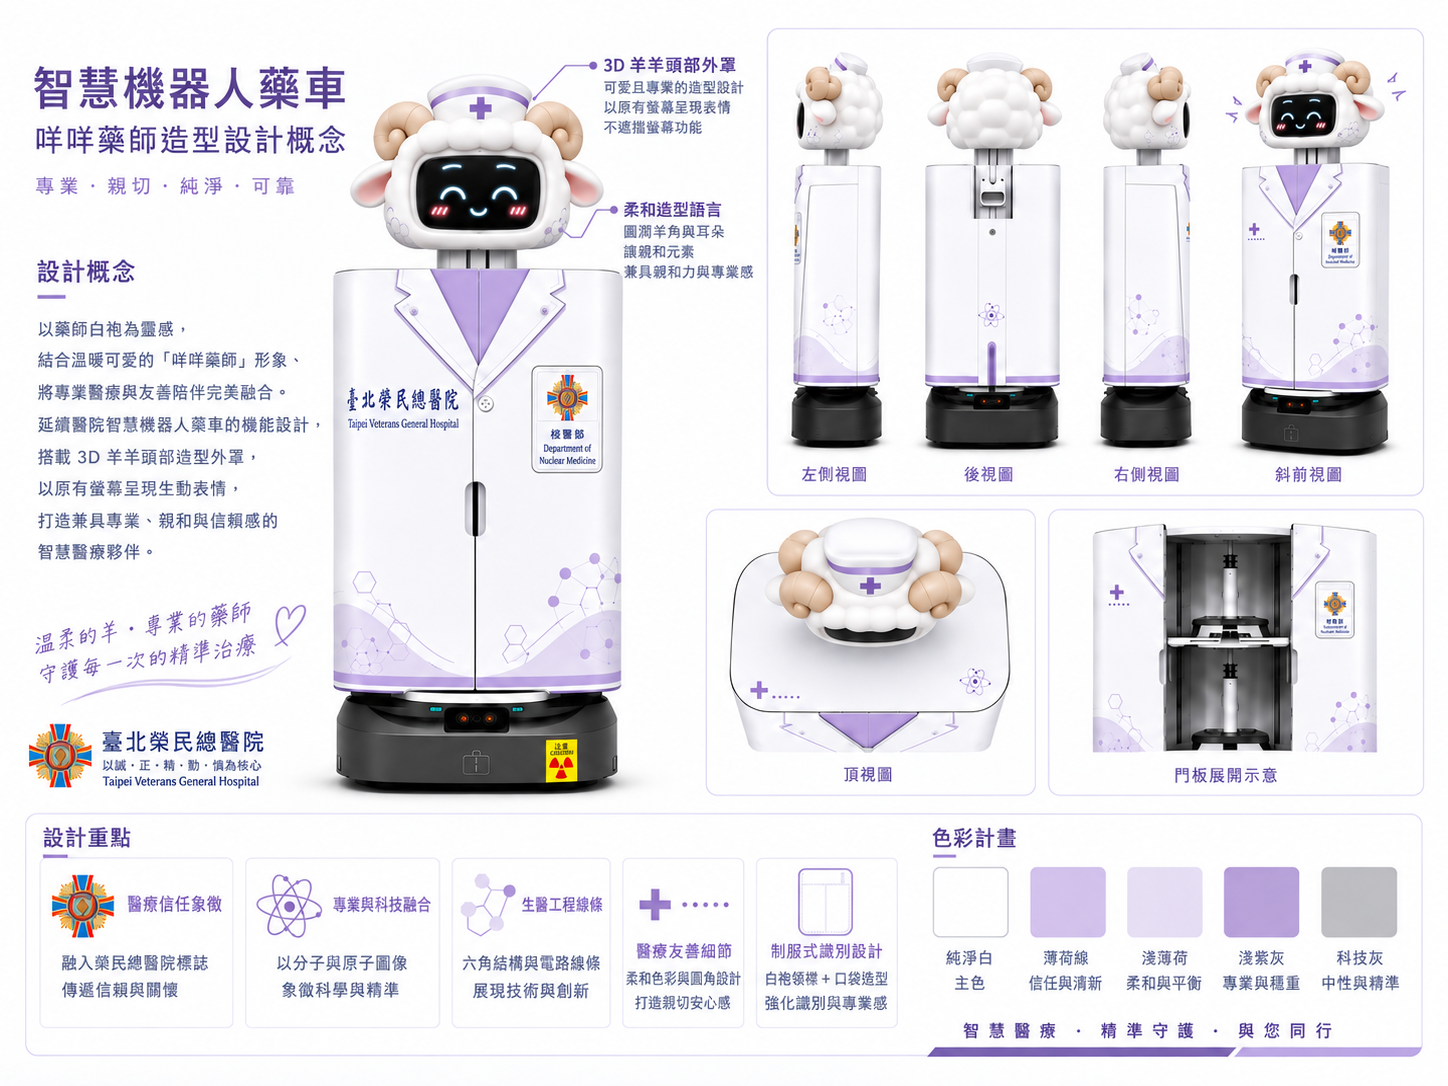
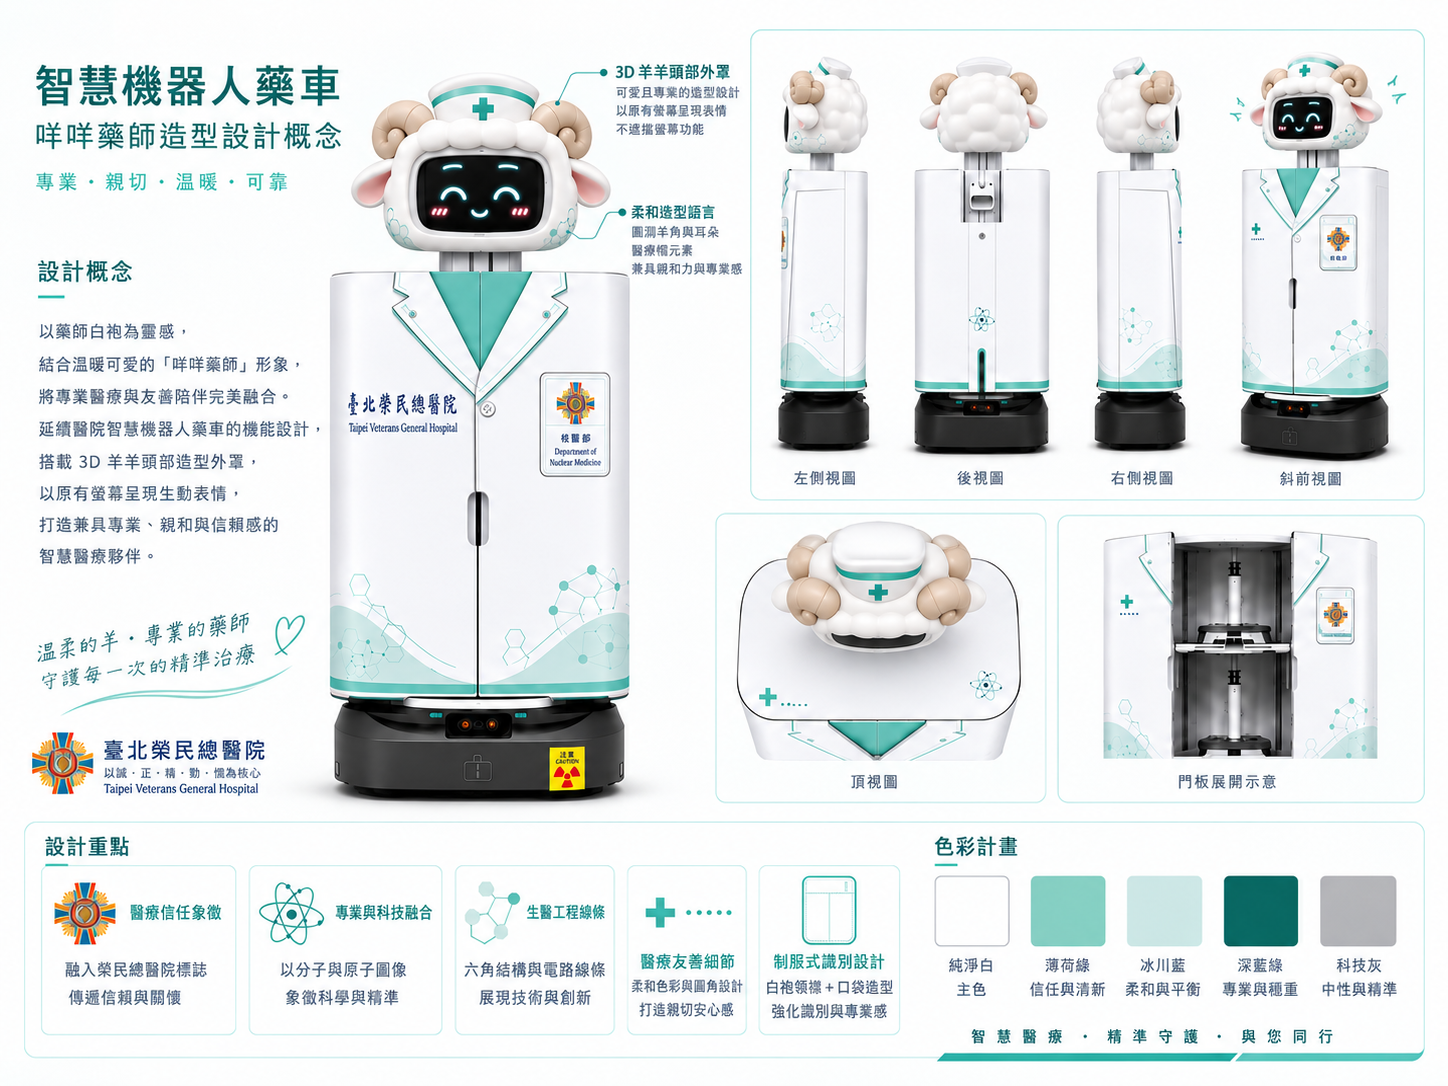
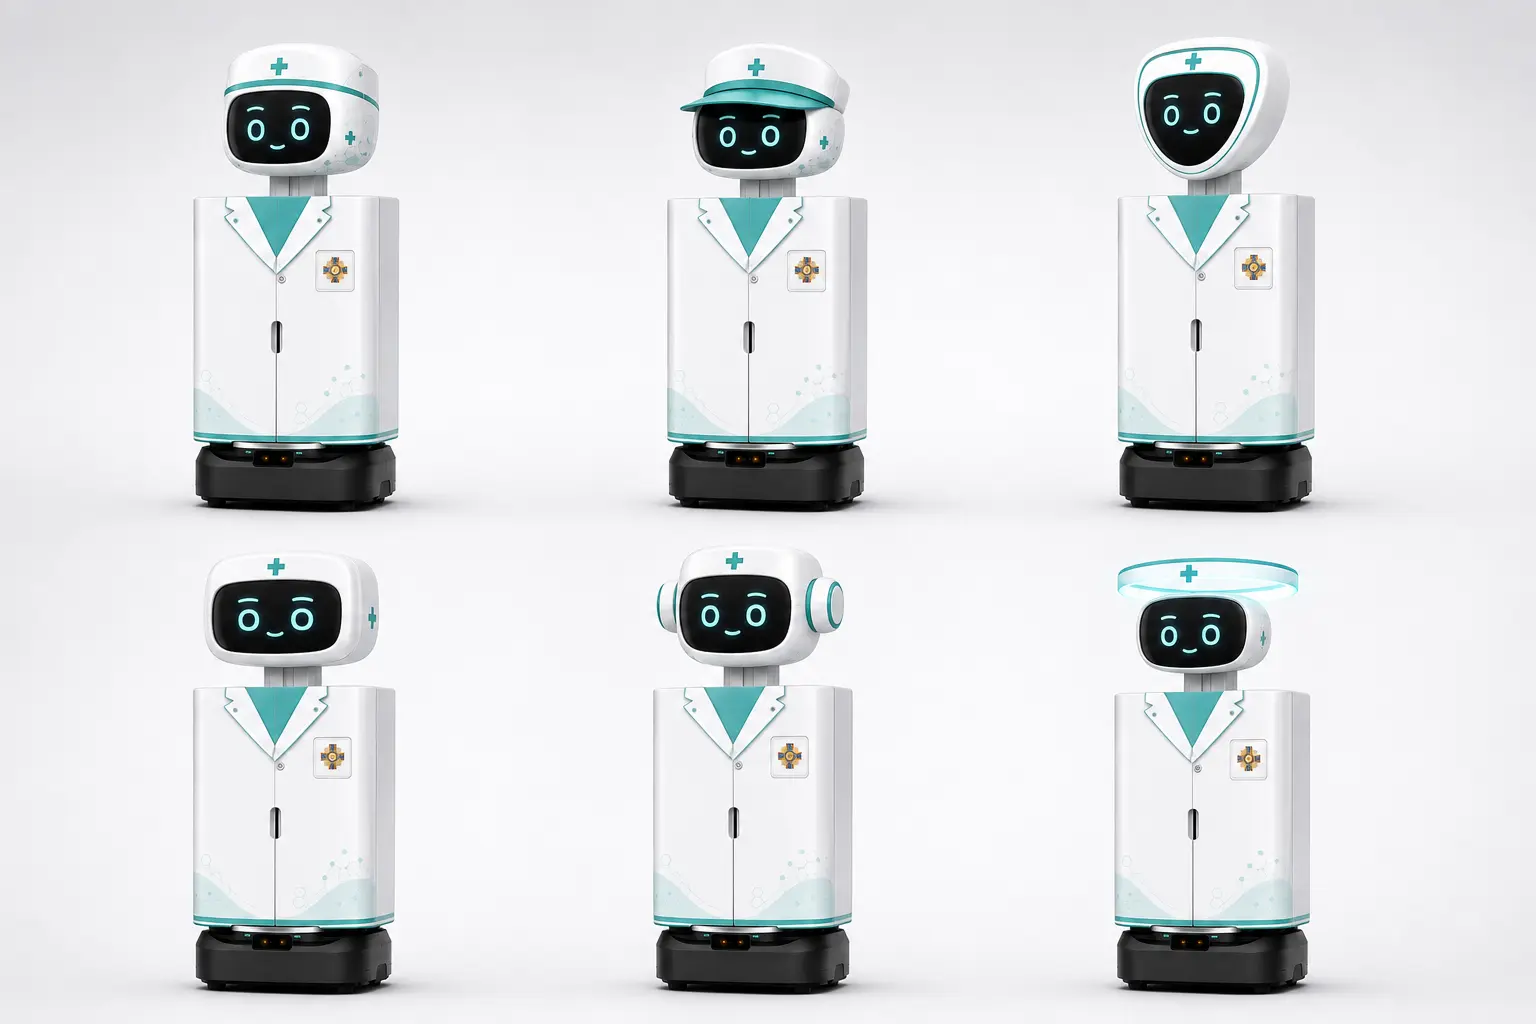
設計演進與系統依據由藥師代理人、六款頭部輪廓及四季任務表情,收斂為三款咩咩藥師配色。
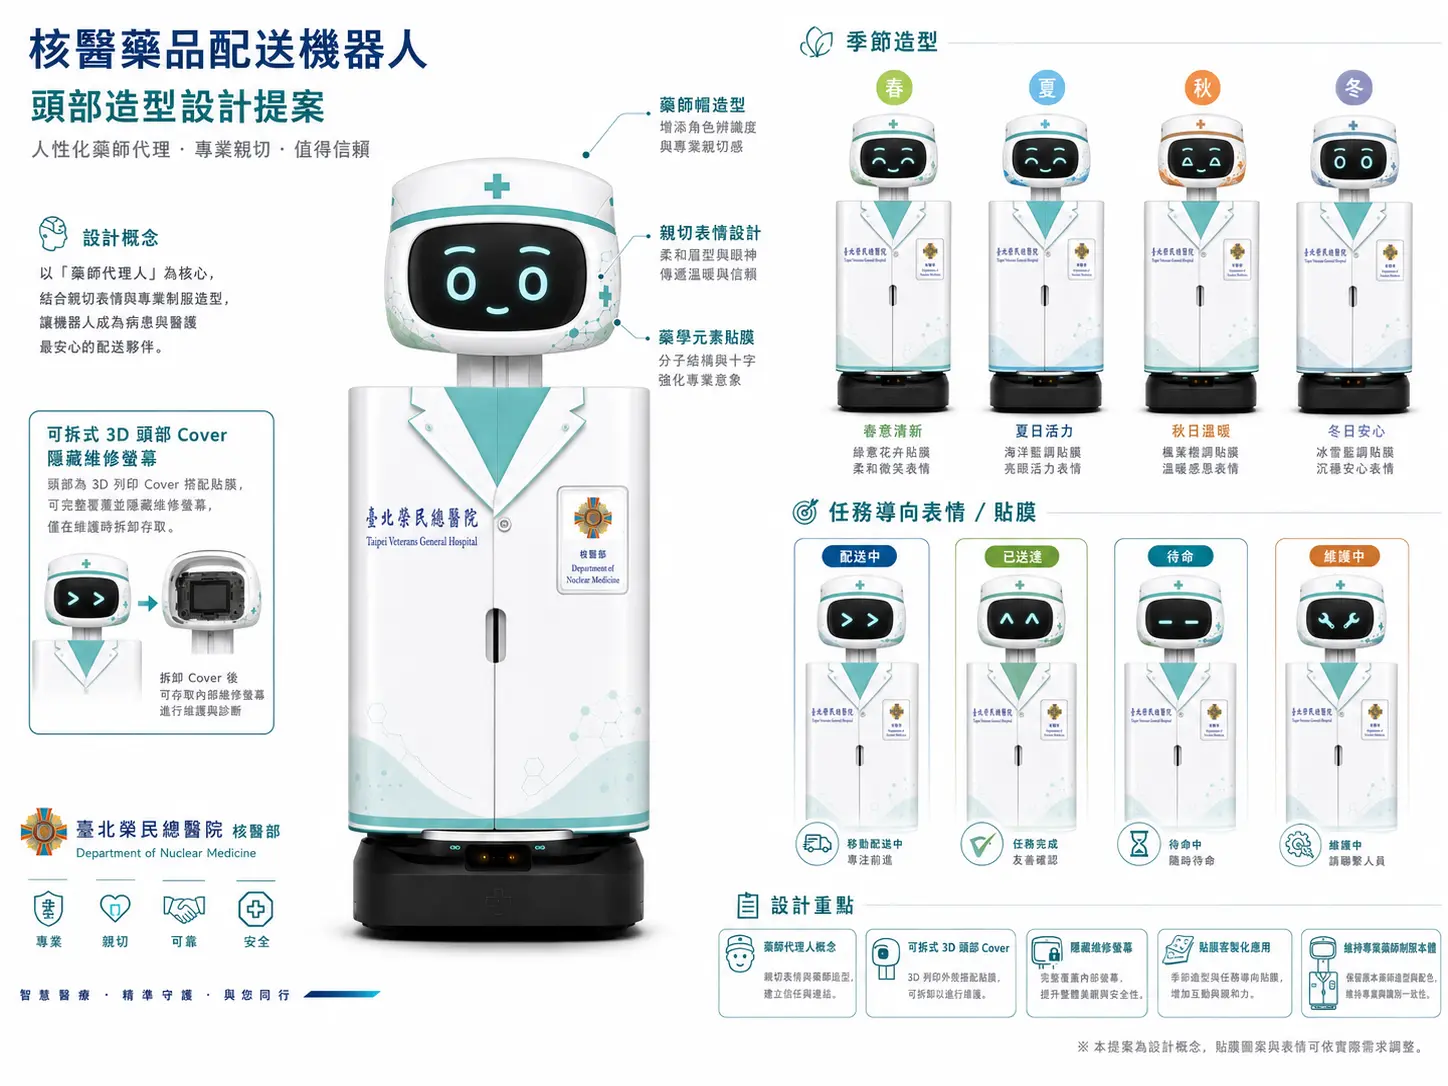
以藥師制服、醫療十字與核醫部識別,建立專業而親切的院內角色。
比較藥師帽、帽簷、防護面罩、經典方圓、側艙模組與光環導引等方向。
頭部外殼遮蔽維修螢幕,同時保留拆卸、檢修與診斷所需的操作空間。
以四季貼膜與配送、送達、待命、維護等任務表情傳達目前狀態。
設計圖為造型概念提案;最終方案仍需依清潔消毒、碰撞包絡、維修可達性與院內識別規範確認。
NSTC AI RESEARCH
AI介入核心精準抽藥
院內2,000萬元完成自動化基礎建設;國科會計畫投入150萬元, 讓系統不只「自動做」,更能依臨床排程決定「何時抽、抽多少」。
- LSTM預測病人報到與注射時點
- TSDC依半衰期進行動態劑量補償
- 量測回饋以實際活度持續驗證與優化
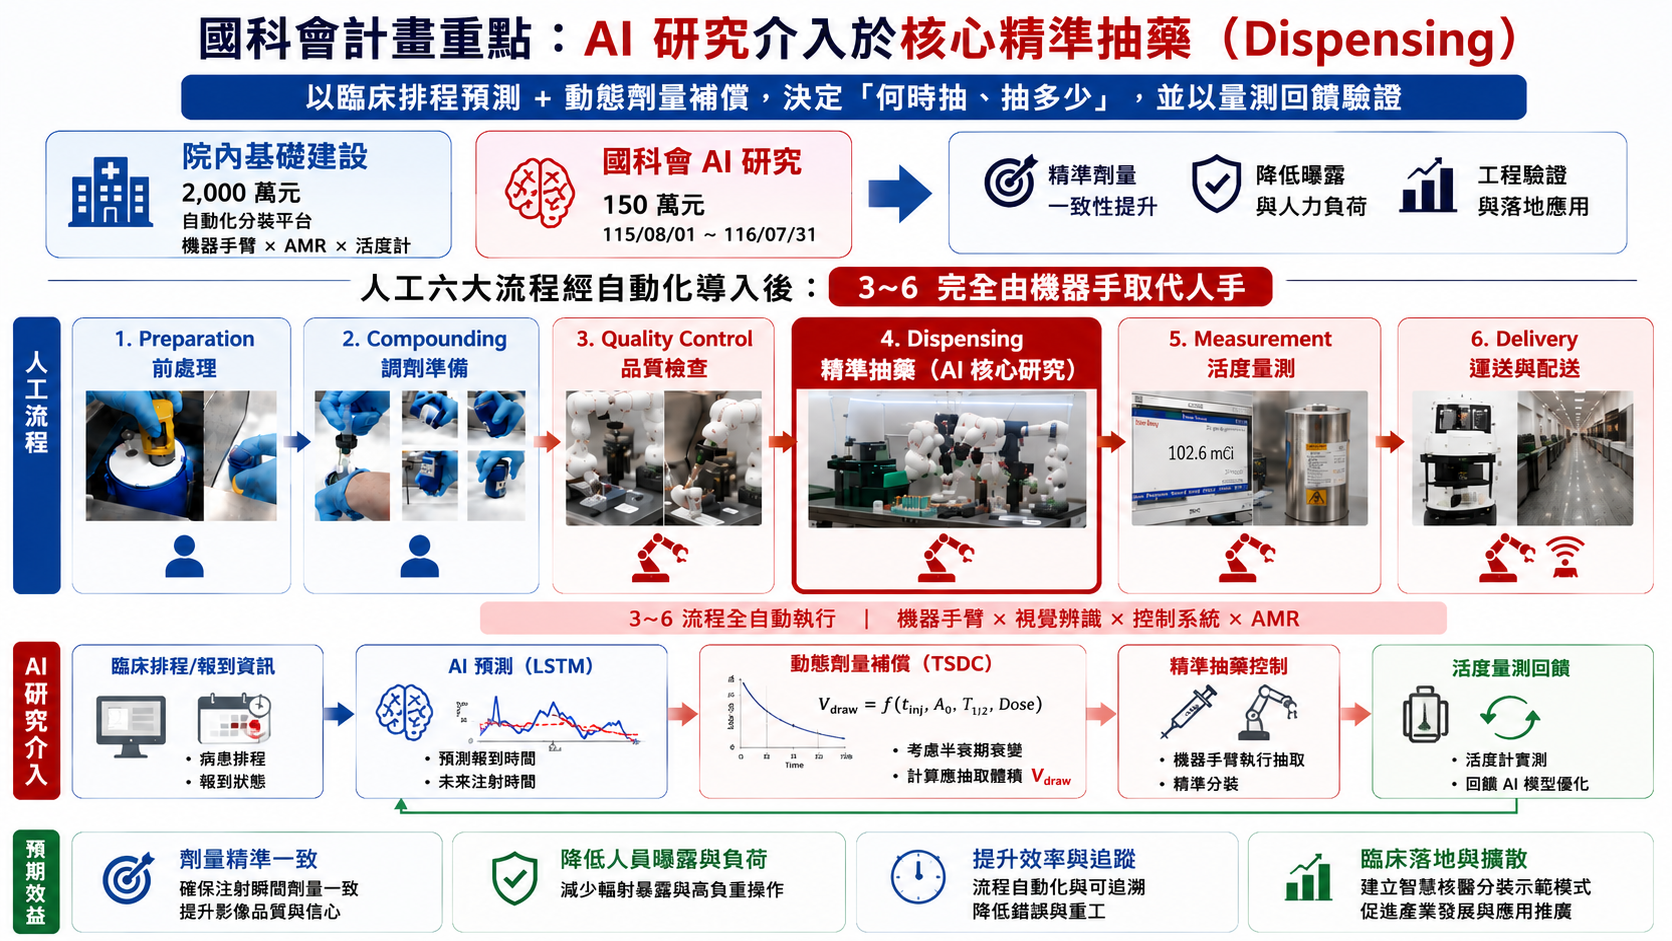
NSTC RESEARCH PROGRAM
基於AI智能預測之核醫藥品分裝與劑量動態補償系統研究
An AI-Based System for Radiopharmaceutical Dispensing with Dynamic Dose Compensation
核心問題
分裝發生在「現在」,注射發生在「未來」;如何讓劑量不受排程延遲影響?
Tc-99m物理半衰期約6小時,病患報到、檢查流程與實際注射時點的變動,會使分裝時間與給藥時間產生 Time Shift。本研究把未來注射時間轉換為當下的精準製備指令,使「操作時序」與「臨床需求」解耦。
160 人/日高通量臨床情境
8 部檢查設備併行
≤ 5 分鐘LSTM預測時間誤差目標
0.5–2%劑量誤差工程目標
< 90 秒單劑分裝目標
< 2 分鐘AMR遞送目標
CONTROL ARCHITECTURE
五層資料與控制架構
以演算法為研究核心,既有自動分裝設備與AMR作為工程驗證及實體執行平台。
HIS/RIS排程、預計與實際報到時間、檢查項目、時段及歷史延遲率。
以約10,000筆歷史資料預測報到時間位移,轉換為可量化的動態輸入。
將未來注射時間納入控制邊界,逆向計算分裝當下所需活度與抽取體積。
CNN核對藥瓶條碼、標籤與液位,並結合活度計實測回饋修正。
伺服脈波驅動精準抽藥,串聯FANUC機械手臂、封閉式AMR與交換艙。
MASTER CONTROL EQUATION時移衰變補償(TSDC)核心控制式
抽取體積只由校正時間與預計注射時間的絕對時差決定,不受藥師實際操作時間影響。
Vdraw = (Wbody × Kdose ÷ Ccalib) × eλ(tinject − tcalib)需求與數學建模
定義時間位移問題,建立放射性衰變、病患體重、臨床劑量與校正參數的工程關係。
AI雙層決策
由LSTM預測排程變動,再由TSDC將預測注射時間轉換為動態補償指令。
原型整合驗證
整合CNN、活度計、伺服控制與機械手臂,以Tc-99m MDP等情境測試精度與穩定性。
臨床與法規轉譯
納入核醫藥師回饋,依IEC 62304、ISO 14971與IEC 62366建立V&V及風險文件。
2,000萬元建置ISO 5分裝設備、FANUC機械手臂、活度量測、輻射防護、封閉式AMR與交換艙。
聚焦LSTM、TSDC、CNN、伺服控制、系統整合、演算法V&V及SaMD法規路徑,與硬體採購用途明確區隔。
註:上述時間誤差、劑量誤差、分裝與遞送時間均為研究申請書設定之工程驗證目標,並非已完成之臨床成效。
2026進場前整備與驗收節點
工廠測試
設備整合與功能驗證
進場介接
場域、網路與系統整合
預定驗收
完成測試、文件與交付
PHARMACY AUTOMATION藥學部化療藥品
藥學部化療藥品
自動調配系統
出國考察成果更新|2026.03.04
北榮團隊赴日本湯山製作所、大阪國際癌症中心及神戶大學醫院,實地檢視ChemoRo功能、 藥品與耗材相容性、資訊介接及臨床人機協作模式,作為四台設備分期導入的工程與藥事依據。
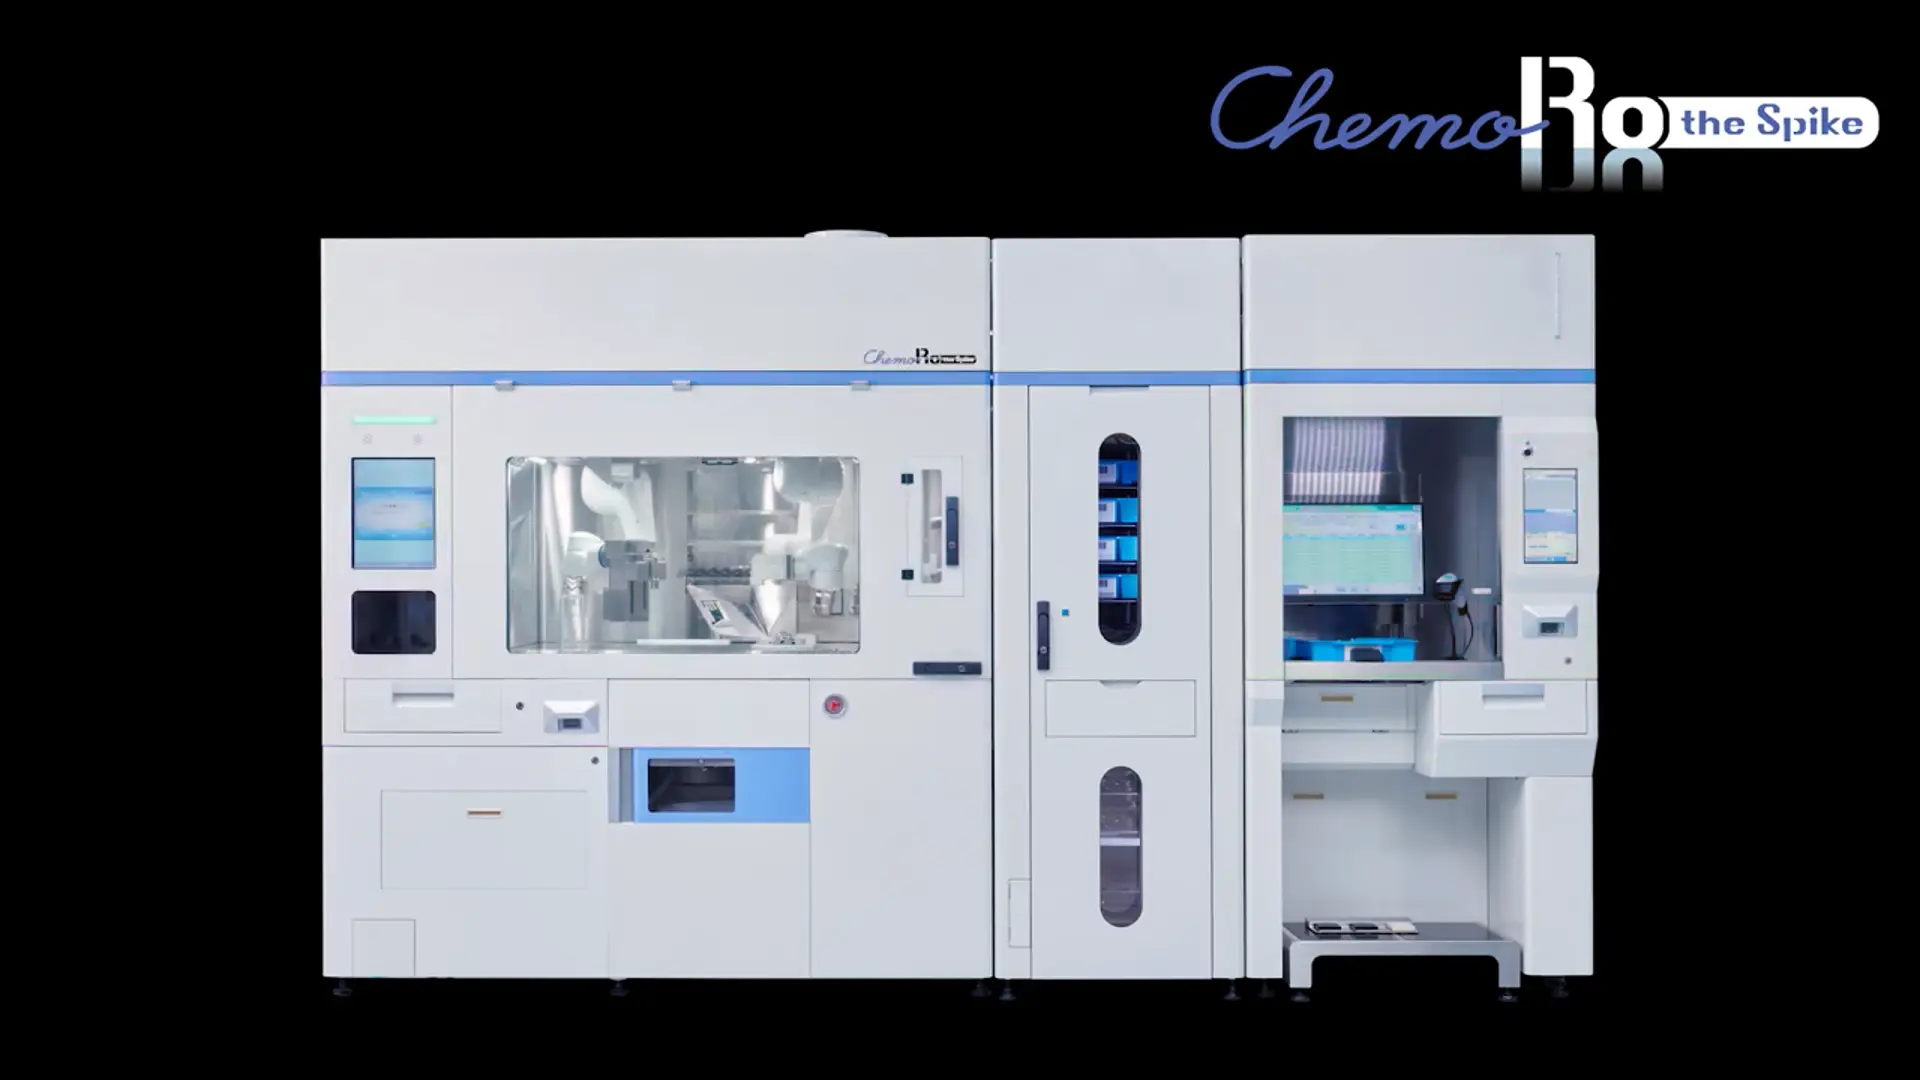
約 370 筆/日2025年化療處方量能
> 70%處方集中於上午
10–12 筆/時單機穩定調配速度
4 台・≥ 50%分期導入與目標占比
WHY NOW處方持續成長,且七成以上集中上午
單機速度穩定但有限,設備也無法涵蓋所有特殊用法;因此北榮採門住分流、多機併聯與人工備援, 讓自動化承接適合標準化的處方,而非取代藥師的專業判斷。
MANUAL VS. AUTOMATED COMPOUNDING
同一張處方,兩種調配路徑
以實際影片與步驟並列人工流程及ChemoRo自動化流程,清楚呈現設備承接的工作,以及藥師持續把關的專業節點。
01人工化療調配流程
MANUAL COMPOUNDING人工調配流程示範
在YouTube開啟 ↗01
處方審查與劑量確認藥師確認病人、療程、劑量、溶媒與給藥條件。
02
防護與人工備藥依SOP完成個人防護、藥品與耗材核對,進入安全操作環境。
03
人工抽取、稀釋與混合人員在安全櫃內以針筒執行抽取、稀釋及注入輸液容器。
04
複核、標示與放行完成外觀、劑量、標籤與成品複核後交付臨床使用。
02自動化化療調配流程
CHEMORO AUTOMATED COMPOUNDING雙手臂化療藥品自動調配
設備影片|12:5701
處方、藥品與條碼核對系統介接處方,核對藥瓶、輸液、針筒與耗材資訊。
02
備料與參數確認操作人員上機備料,確認批號相容性、調配參數與設備狀態。
03
雙手臂密閉調配機械手臂執行取放、抽取、加藥、混合與廢棄物處理。
04
秤重、影像與藥師放行精密秤重與影像留下作業紀錄;例外處理及最終放行仍由藥師負責。
比較面向人工調配自動化調配
人員在安全櫃內近距離執行抽取與混合
密閉設備承接可標準化的高風險操作
較仰賴操作技巧、當下工作負荷與人工紀錄
以參數、秤重及機械動作提高作業重複性
以處方、標籤及人工/資訊紀錄串接
整合條碼、秤重、影像與設備作業履歷
執行調配並完成專業複核
聚焦處方審查、例外處理與最終放行
影片為流程示意;實際作業依院內SOP、藥品特性、處方內容與設備驗證結果辦理。自動化支援高風險且可標準化的操作,不取代藥師的專業判斷與最終放行。
HUMAN–ROBOT WORKFLOW
四段式人機協作流程
處方與藥品核對
介接住院、門診、藥師作業與化療配發藥系統,以處方資料及直式一維條碼確認藥品。
備藥與耗材上機
操作人員備妥藥瓶、輸液、針筒及Spike;依批號完成相容性確認與上機參數設定。
雙手臂自動調配
ChemoRo執行抽取、加藥與密閉操作,以精密天平秤重並保留影像紀錄。
藥師複核與放行
藥師負責處方審查、例外處理及最終確認,機器承接高風險、重複且可標準化的步驟。
FORMULARY & CAPACITY DESIGN
上機品項與尖離峰策略
先做可調、常用、穩定的處方,再逐步擴充資料庫與設備參數。
41種送測藥瓶中,先篩選14種具直式一維條碼的品項進行上機實測。
選擇溶液劑型、大包裝規格與較不易臨時取消的處方,縮短備藥與抽取次數。
第二天以上的住院常規處方可採預約調配,平衡上午尖峰與下午設備餘裕。
逐項完成藥品、輸液、針筒、Spike、批號差異與設備參數驗證。
JAPAN FIELD OBSERVATION
兩種成熟的人機分工模式
同一設備在不同醫院採不同選藥與操作策略,顯示導入重點是流程設計,而非追求單一標準答案。
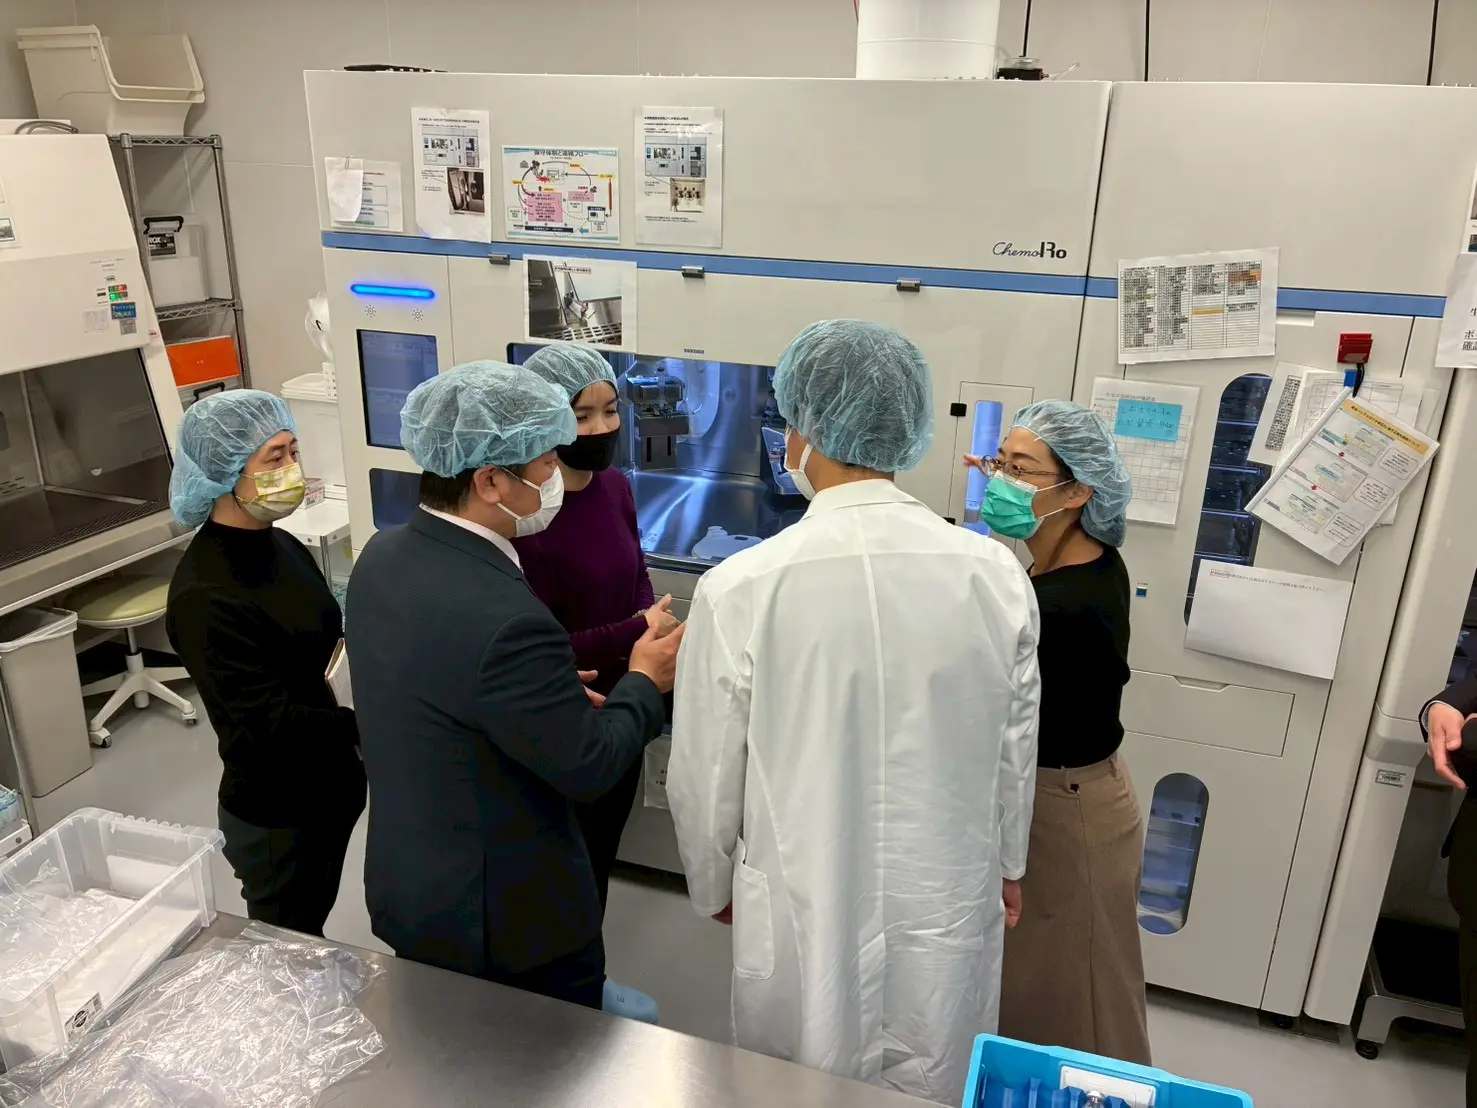
大阪
大阪國際癌症中心
2018年導入約 20% 機器調配
優先處理困難調配與預約處方;藥師備藥,由助理操作設備。
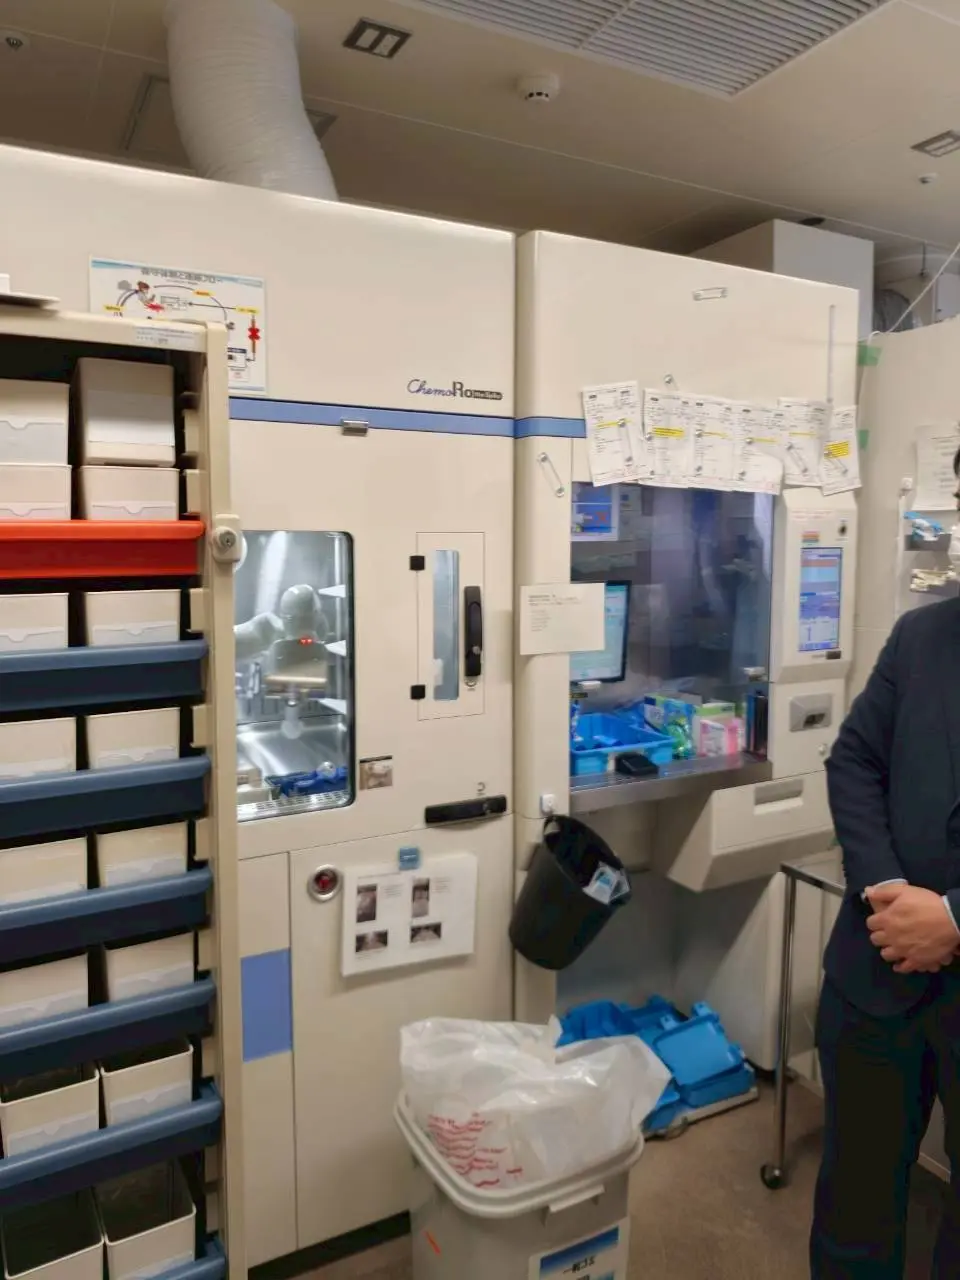
神戶
神戶大學醫學部附屬醫院
2014年導入約 30% 機器調配
優先選擇調配時間少於15分鐘的處方,由藥師直接操作設備。
115–117 YEAR ROADMAP
四台設備,分三年導入
先重啟中正樓B1化療藥局進行門住分流,再擴充長青樓2樓多機作業,以實績決定第四台佈建。
第1台|中正樓B1
完成空調工程、資訊介接與導入測試,逐步分流中正樓住院化療處方。
第2–3台|長青樓2F
拓寬調配室動線,調整作業與人力配置,提升多機併聯效能。
第4台|待評估
依前期實績決定佈建,以4台分擔至少50%化療處方為整體目標。
以條碼、多重防誤、精密秤重與影像紀錄降低取藥及劑量判讀錯誤。
密閉式自動調配承接細胞毒性藥品的高風險操作,減少針扎與重複性手部負荷。
若4台設備達成50%調配目標,假日值班人力以減半為規劃方向,藥師轉向臨床服務。
以門住分流、多機併聯、人工備援與台灣維護專隊,避免單一設備成為流程瓶頸。
資料來源:藥學部、醫學工程室「觀摩日本製化療自動調配機械手臂ChemoRo與藥局自動化設備」出國報告(2026.03.04)。
CRITICAL CARE AUTOMATIONTICU科技加護病房
TICU科技加護病房
「減勞加護人機協作mRNA」
設備啟用|2024.12.10
在全台唯一具15床全負壓隔離病房的智慧醫療場域,整合自主移動機器人、 自動機械手臂與AI技術,使物料運輸與管理自動化,降低醫護工作負荷及染疫風險。
15 床全負壓隔離病房
AMR+手臂+AI三類核心技術
2024.12.10設備正式啟用
產・醫・研共同研發與實證
HUMAN–ROBOT COLLABORATION
四個能力,形成減勞服務閉環
智能任務調度
以AI與任務平台協調設備及現場需求,讓物料服務從單機運作走向系統協作。
自主移動配送
SMR/AMR具路徑規劃、自動避障與精準配送能力,承接病房內重複搬運。
機械手臂取放
自動機械手臂與移動載具協作,讓物料運輸與管理形成一體化科技護佐。
高風險場域落地
在15床全負壓TICU完成實作驗證,降低人員進出隔離環境與染疫風險。
PROJECT VIDEO & SOURCES
從設備啟用到臨床實證
影片呈現TICU人機協作的場域與設備;公開資料補充專案名稱、核心技術、 15床全負壓環境及產醫研合作背景。
資料來源:臺北榮民總醫院設備啟用公告、慧誠智醫TICU案例及法博智能技術說明;影片連結由專案資料提供。
PROJECT ATLAS
八項專案,一張臨床自動化地圖
依推進階段快速篩選,點選個案可查看關鍵指標、創新重點、後續任務與證據成熟度。
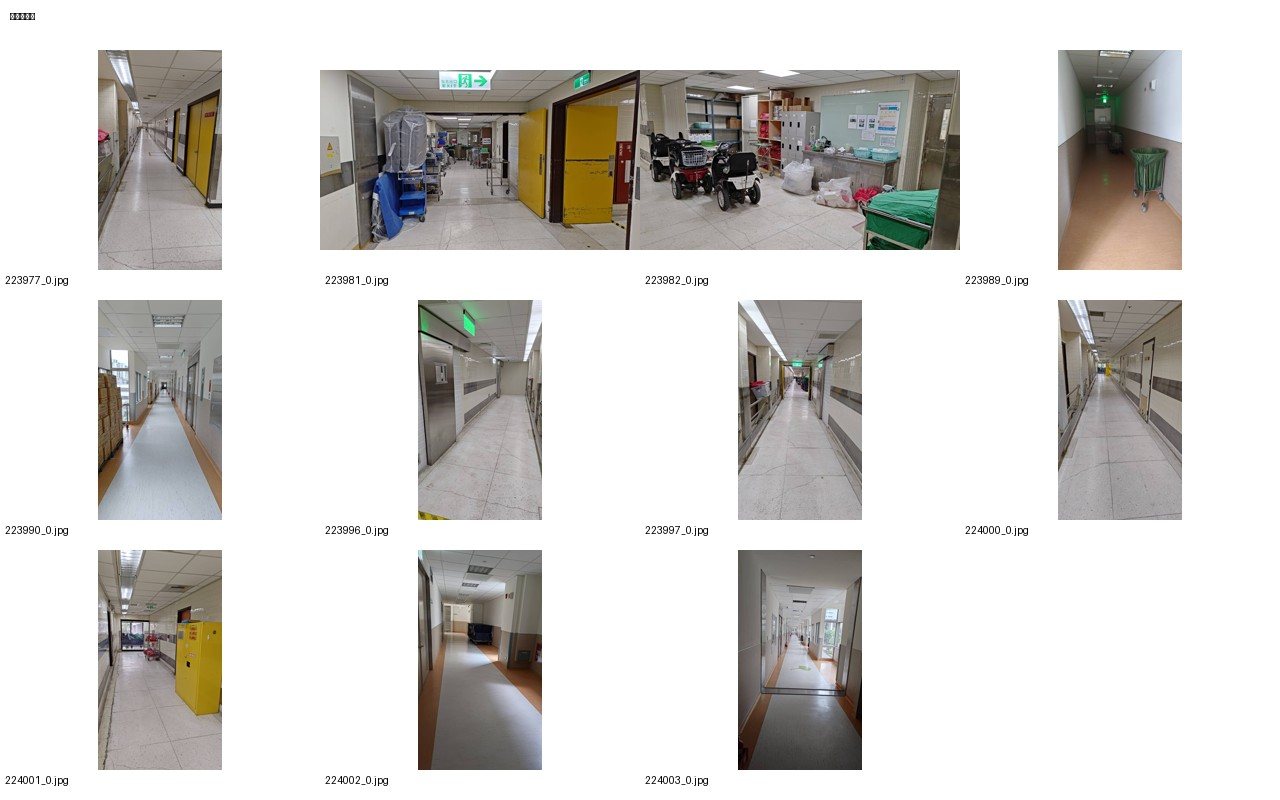 01履約建置中
物流自動化
手術室個案車與 AMR 自動運送
手術結束事件驅動的污物流與個案車閉環服務
10 台AMR
200 台改製/重製個案車
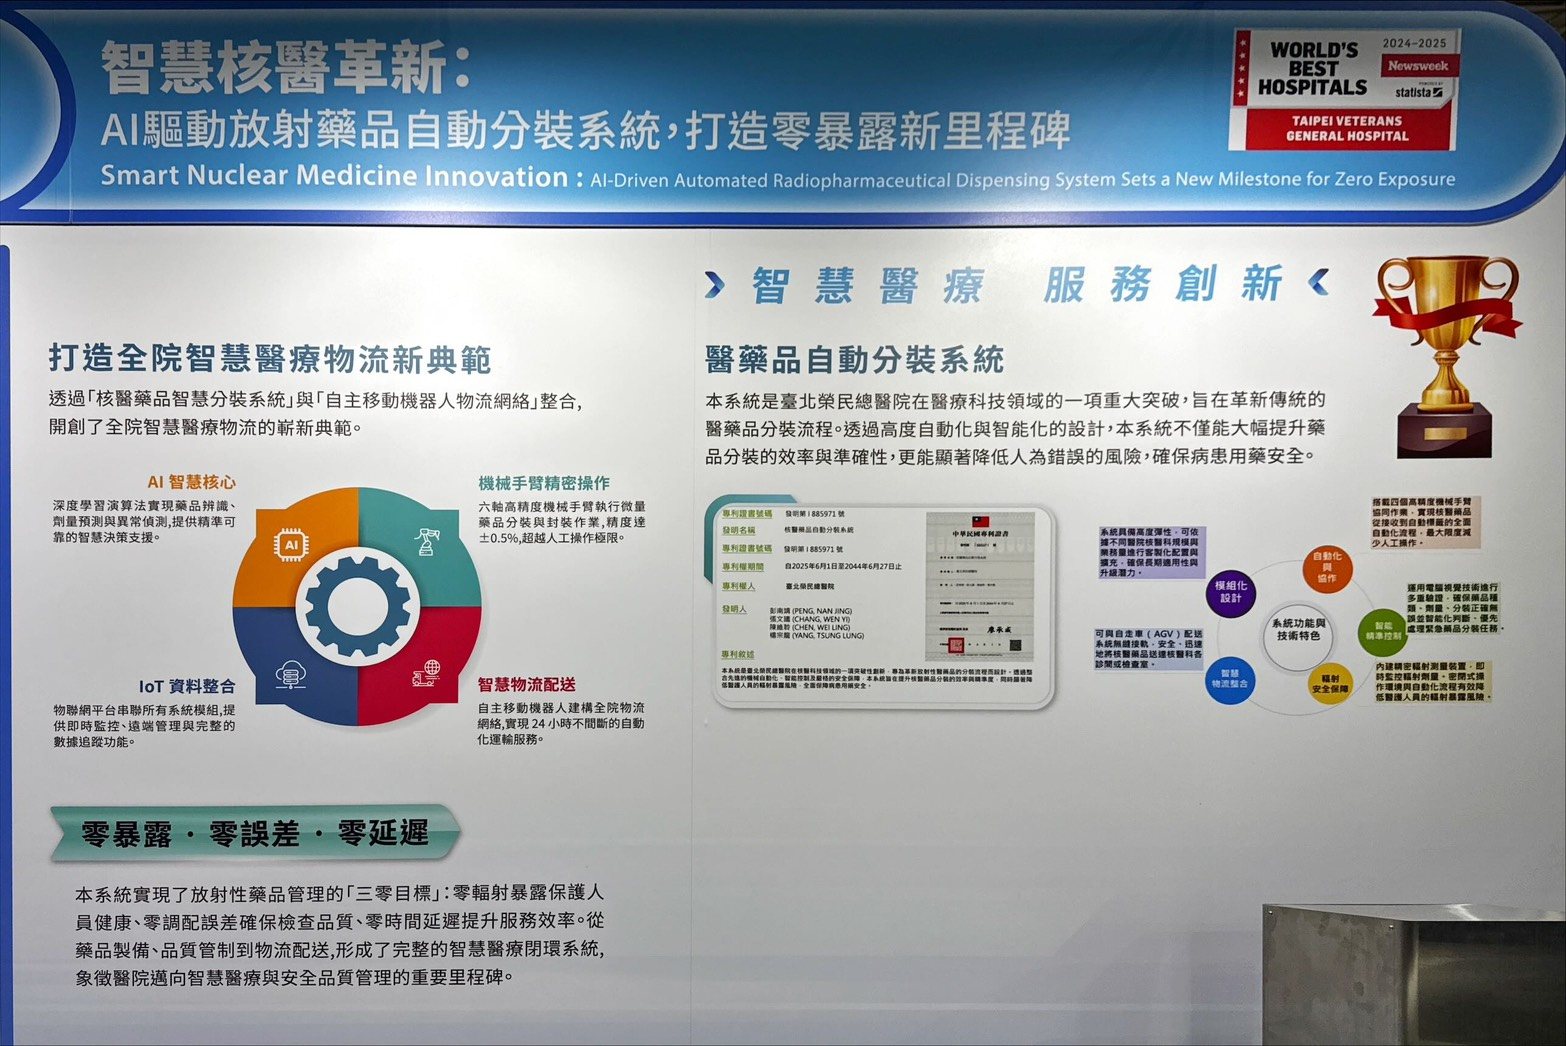 02建置+研究
精準藥事
核醫藥品自動分裝與智慧運送
四支FANUC機器手臂、18步驟、3台封閉式送藥AMR與AI劑量決策的智慧核醫服務
4 支FANUC機器手臂
五流程18 Steps自動化流程
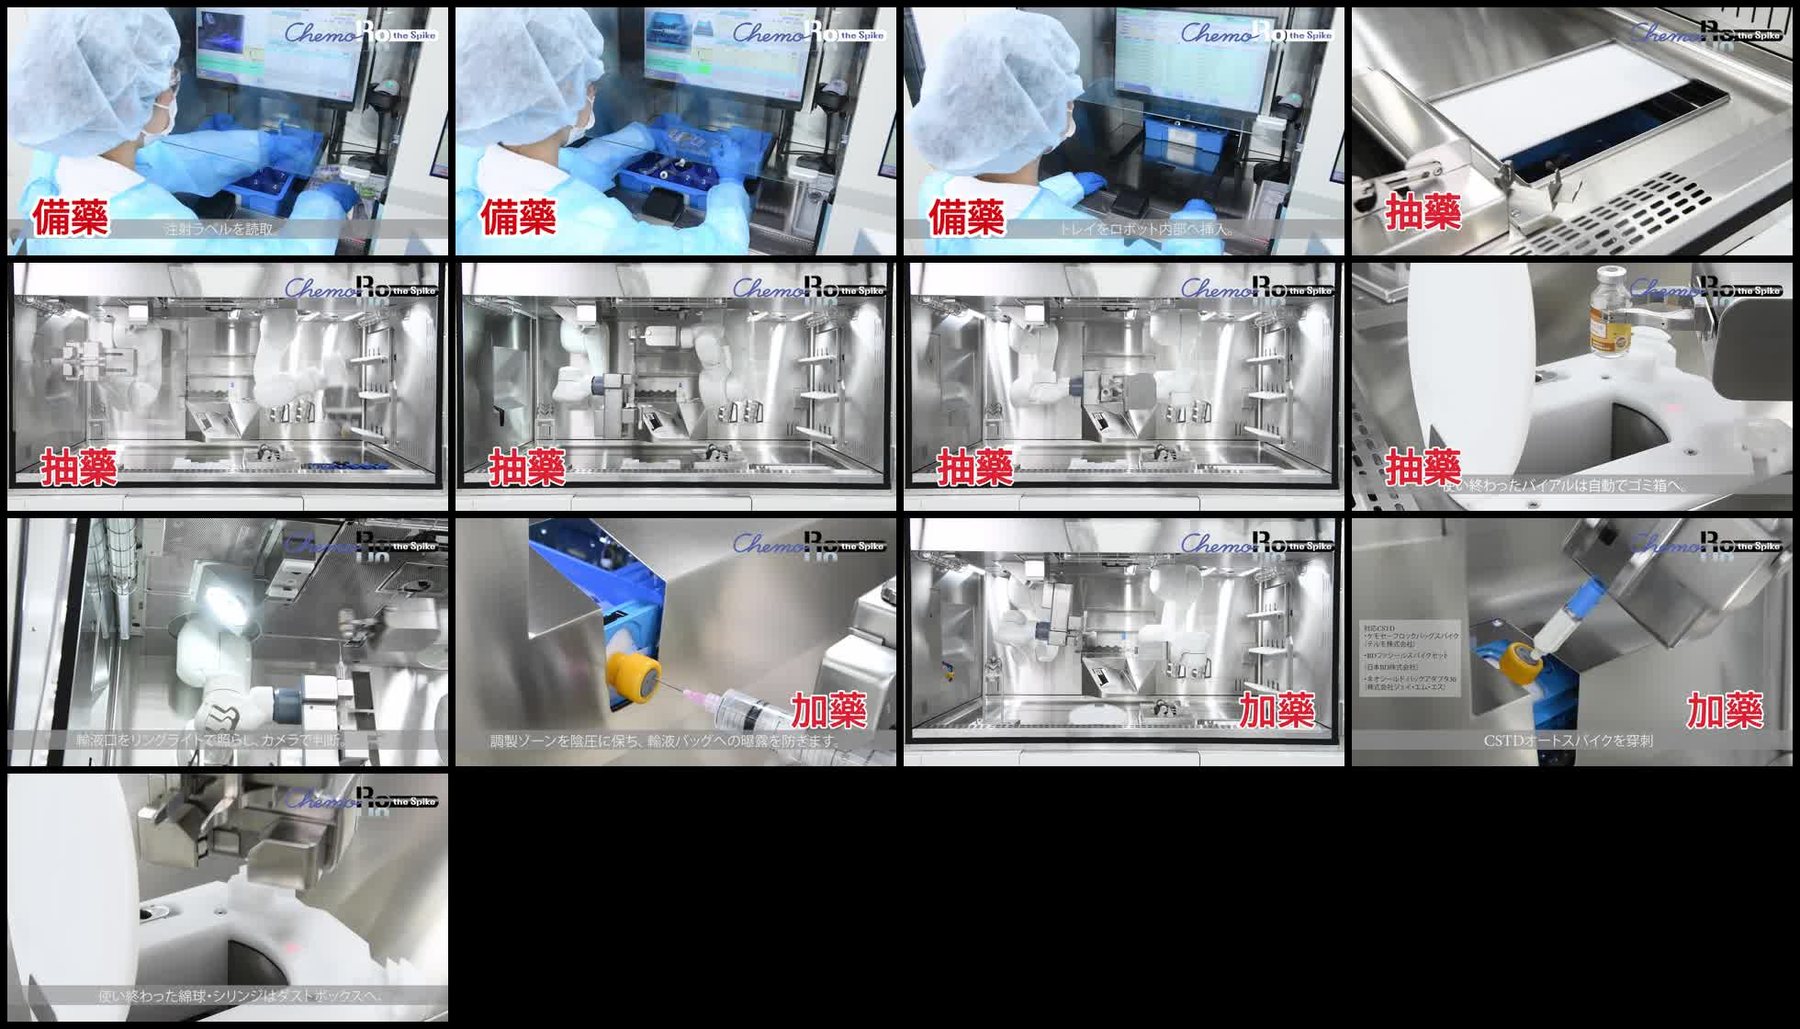 03分期導入中
精準藥事
化療藥品自動調配與藥事服務轉型
赴日實地觀摩後,推進ChemoRo雙手臂調配與門住分流
4 台規劃台數
115–117 年導入期程
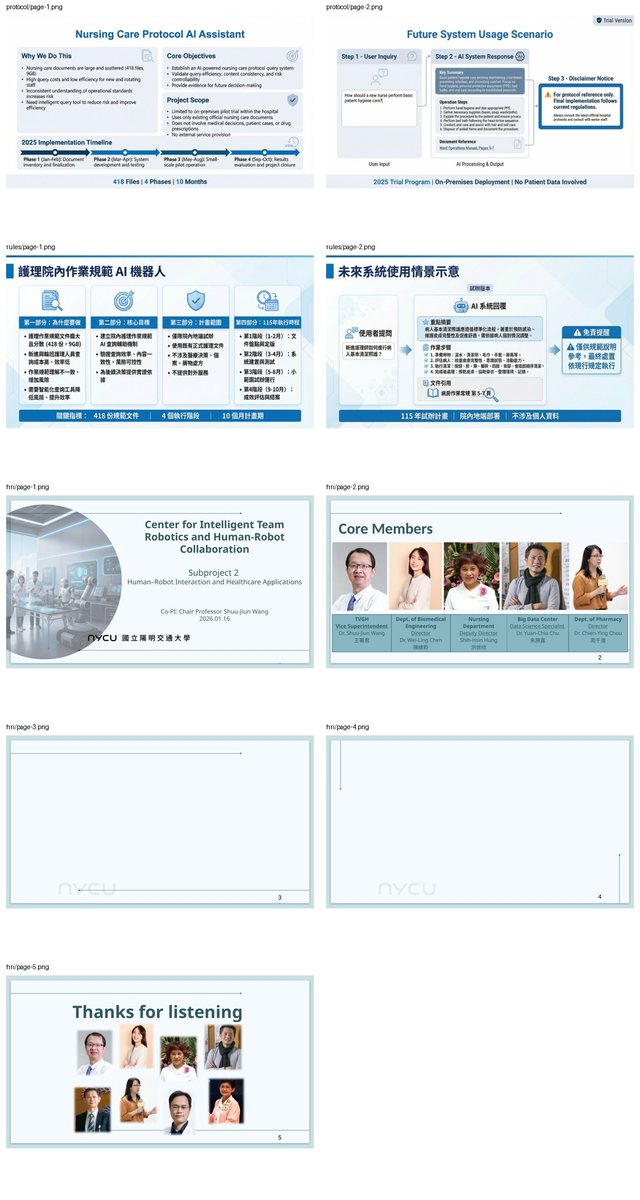 04試辦規劃
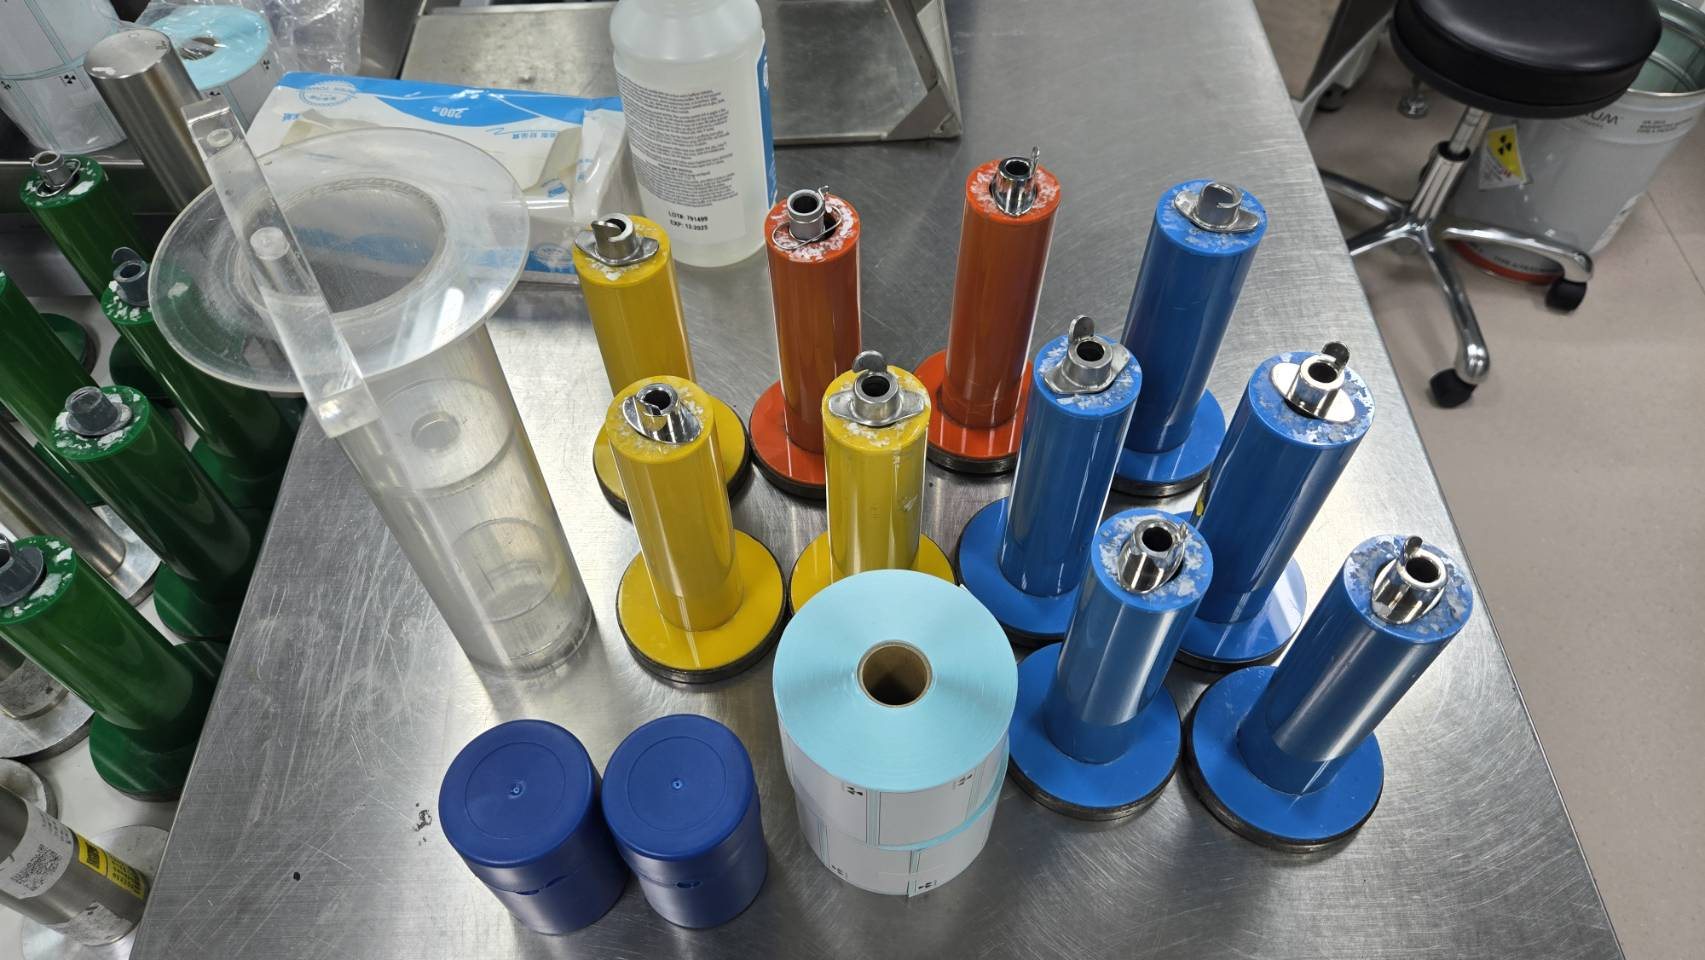
護理服務
護理知識AI與服務機器人
從翻找規範到有據回答,作為護理機器人的知識核心
418 份規範文件
約 9 GB資料量
 05場域實證
感染風險降低
I-131隔離病房服務與感染風險降低
衛教、核藥配送與送餐的隔離病房服務機器人
113/05–113/09實證期間
衛教/核藥/送餐核心情境
06已啟用實證臨床輔助
TICU科技加護病房|減勞加護人機協作mRNA
AMR、協作手臂與AI共同承接高風險病房的物料運輸與管理
15床全負壓隔離場域
AMR+手臂+AI核心技術
 07實證完成
生活物流
營養部補餐送餐機器人
120次前瞻比較,檢驗時效、安全、滿意度與工作負荷
35.5 vs 41.2分總等候時間
前瞻比較120次研究設計
 08盤點/簽核中
治理平台
全院機器人共管與成效治理
從單案採購走向全生命週期、跨部門與可量化治理
13 筆心血管大樓問卷
12/13有需求以上
IRB CLINICAL EVIDENCE補餐機器人的價值,
補餐機器人的價值,
來自流程重設
研究成果更新|2026.08.17
臺北榮總以IRB核准的前瞻性比較研究,檢驗機器人補餐流程的時效、餐點品質、 使用者經驗與工作負荷。結果支持「更早、更多班次」的服務設計,也如實揭露自主化、保溫與成本限制。
120次前瞻性觀察配送
12個住院病房
60/60人工/機器人流程
2025-01-034CCIRB-TPEVGH 編號
WAITING TIME BY STAGE
各階段等候時間比較
平均分鐘;灰色為人工流程,青綠色為機器人支援流程。
下單至出發P = 0.002
出發至護理站P < 0.001
護理站至病房門口P = 0.035
總等候時間P = 0.102
關鍵判讀總等候時間數值縮短 5.72 分鐘,但未達統計顯著。
主要差異來自發車時段由3班增為4班,並提前至17:00開始;不是機器人全程移動速度都更快。
WORKFLOW REDESIGN
交付責任重新配置
廚房備餐 → 人員送至護理站 → 護理人員協助送至床邊
廚房備餐 → 機器人跨樓層運送 → 病房門口由病人/照顧者取餐,必要時由護理協助
0/60 嚴格定義下自主完成
試驗期間60次皆有研究人員依計畫協助電梯門關閉;導航、跨樓層移動與電梯系統通訊由機器人自動執行。
位移・溢出・翻覆事件
人工與機器人兩組的餐點外觀完整性皆維持。
4.4/5病人/家屬 n=59
3.6/5護理人員 n=24
病人端關注等候與噪音;護理端關注流程協調與額外協助需求。
3.8 → 4.4°C主菜降溫|P = 0.24
2.9 → 4.8°C主食降溫|P < 0.001
主菜差異未達顯著;機器人流程的主食降溫較多,需優化保溫與艙體設計。
IRB核准、最小風險觀察
IRB-TPEVGH No. 2025-01-034CC;研究觀察既有常規服務,經IRB核准免除知情同意。 試驗採現場監督,並記錄餐點安全與流程事件。
研究限制同樣是成果的一部分
- 單一醫學中心、非隨機且於不同月份分期比較
- 機器人運送與排程重設同時導入,無法完全拆分效果
- 護理、研究、技術支援與例外處理工時尚未完整量測
- 滿意度工具尚未完成正式心理計量驗證
PRELIMINARY ECONOMICS
現行使用量下,價值尚未轉為財務節省
僅採營養部門觀點的初步估算;未納入護理工時,不代表全院總成本。
NT$ 101k年化釋放營養人力價值
NT$ 366k年化機器人相關成本
−NT$ 265k初步年化淨額
0.19 FTE釋放營養人力時間當量
NEXT EVIDENCE
下一階段要回答的五個問題
把「可運作」推進為「可自主、可擴充、可證明整體價值」。
- 01前瞻記錄非預期介入與例外處理
- 02量測護理與跨部門工時及總工作負荷
- 03安全程序優化後評估自主完成率
- 04優化主食保溫、包裝與艙體設計
- 05評估更高使用率、任務涵蓋與部署策略
THE SYSTEM, NOT A SINGLE ROBOT
從一台機器,走向可治理的智慧系統
真正落地的醫療機器人,需要同時理解臨床資訊、做出決策、感知環境、控制設備,並留下可稽核的完整履歷。
PHYSICAL AI讓資訊決策進入真實世界,安全地完成每一次任務。
01臨床資訊
HIS/RIS、排程、報到、目的地
02AI 決策
優先順序、預測、動態補償
03感知邊緣
條碼、影像、位置、活度與光達
04設備控制
機械手臂、AMR、電梯與自動門
05資料治理
資安、稽核、版本、履歷與KPI
GOVERNANCE BY DESIGN
四道關卡,讓創新安全上線
設備、軟體、場域與流程共同納管;每個專案都要能回答「為何導入、如何驗證、出了問題如何備援」。
01
需求與效益
問題基線、服務量、人力負荷、風險與預期效益。
02
場域與系統
走道、電梯、門禁、網路、充電、消防與潔污分流。
03
安全與驗收
避障、急停、載重、資安、感控及異常情境測試。
04
上線與治理
設備履歷、版本、保養、通報、備援與持續改善。
SHARED GOVERNANCE
從分散採購,走向全生命週期治理
由醫學工程室擔任行政與技術幕僚,串聯資訊、工務總務、感管職安、品質管理與使用單位,建立共同清冊與決策證據。
醫學工程規格・驗收・維護
資訊資安網路・帳號・日誌
場域營運建築・電梯・物流
臨床品質SOP・事件・KPI
ROADMAP 2024–2028
從場域實證,走向平台化治理
113年
單點場域實證
I-131隔離病房服務型機器人,整合衛教、核藥與送餐。
113–114年
人機協作成形
TICU科技護佐、核醫自動分裝技術與專利逐步進入臨床。
114年
流程實證與擴張
補餐送餐完成IRB前瞻性比較(120次、12病房);手術室AMR啟動跨樓層規劃。
115年
多專案同步推進
核醫、手術室、化療、護理AI與全院治理同步建置。
116–117年
規模化與平台化
建立全院清冊、共同KPI、友善建築與跨院擴散基礎。
REPORT BUILDER
把專案證據,轉成清楚的成果敘事
選擇專案,即時產生可作為簡報、評鑑、競賽或業務報告底稿的核心摘要。
CORE NARRATIVE01 / 08
手術室個案車與 AMR 自動運送
本案不是採購搬運設備,而是以手術結束事件為起點,重設手術後勤流程。透過10台AMR、200台個案車、AI辨識與跨樓層系統整合,建立可追蹤、可調度、可驗證的污物流閉環服務;1分55秒流程影片完整呈現智慧手術室後勤整合營運平台的系統介接、流程觸發、AI辨識與群機交管。
REFERENCE & WORKING FILES補充指南與
補充指南與
專案維護資料
延伸閱讀聚焦服務型機器人、智慧建築與人機協作;院內專案主檔則支援後續更新與成果彙整。
SUPPLEMENTARY GUIDE · 27 PAGES
前往 Scribd 閱讀/下載 資料來源:資策會《Bot & Build》2025.11.17網路瀏覽版。Scribd標示可下載PDF/TXT或線上閱讀;實際下載依平台權限與登入規則。Bot & Build:人機協作到共生的實踐指南
資策會於2025年整理的服務型機器人實踐指南,涵蓋產業全景、智慧建築、 機器人友善環境及人機協作應用,可作為院內機器人導入與共管治理的外部參考。